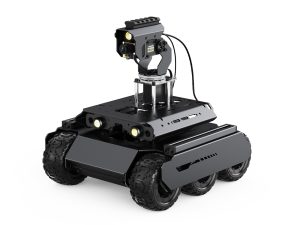
首页/ 机器人/智能车/ UGV Rover M2 六轮四驱开源AI机器人 含PI5

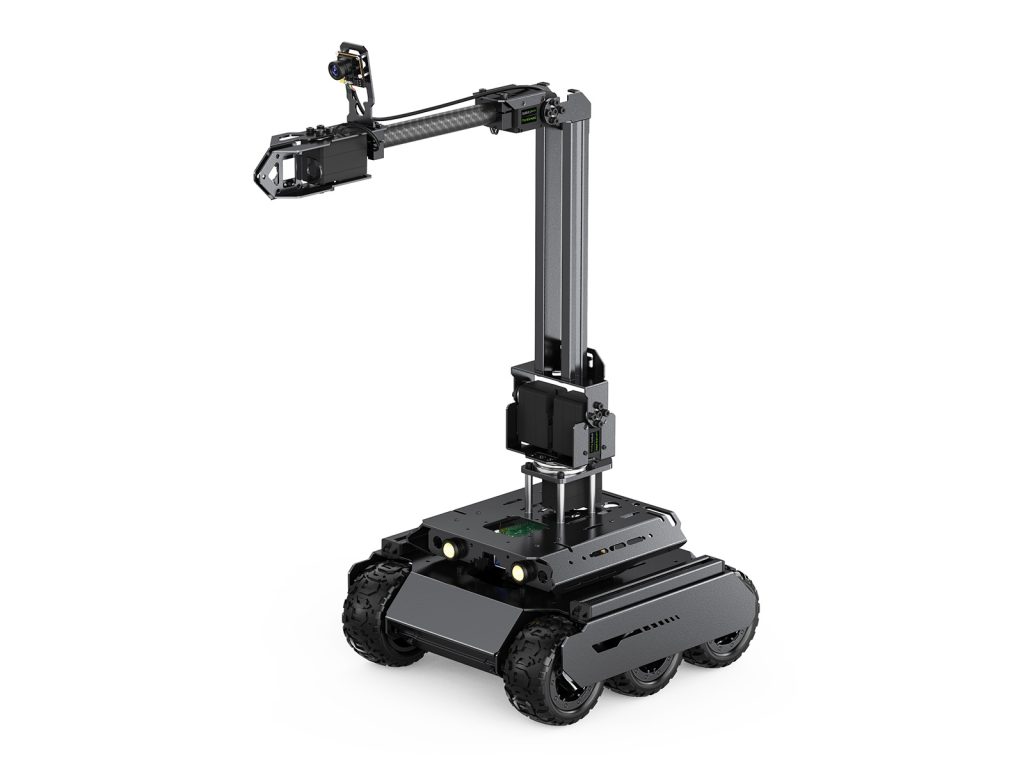
UGV Rover M2 六轮四驱开源AI机器人 含PI5 4GB 4-DOF大扭矩机械臂 基于ROS2开发 支持MoveIt与巡线抓取

双脑架构,175° 超广角,支持MoveIt机械臂控制、Gazebo仿真调试,全开源例程
价格 ¥2,252.30
型号AEPU-10958
SKUAEPU-10958
品牌微雪电子/WAVESHARE
库存现货
原厂正品 · 7 天无理由退换 · 15 天免费保修 · 可开增值税发票

产品简介

双脑架构,175° 超广角,支持MoveIt机械臂控制、Gazebo仿真调试,全开源例程

产品特点

  • 双脑架构
  • 175° 超广角
  • 支持MoveIt机械臂控制
  • Gazebo仿真调试
  • 全开源例程

技术参数

型号 UGV Rover M2 PI5 AI Kit
SKU 35693 / 35694 / 35696 / 35695
品牌 微雪电子/WAVESHARE

包装清单

  • 配置清单 UGV Rover M2 PI5 AI Kit

技术资料

规格 / SKU 选择

本商品共 4 个 SKU,请在上方选择规格,价格与图片会随规格切换。

型号 SKU 规格 价格
UGV Rover M2 PI4B AI Kit Acce 35693 适用主板:树莓派 4B / 配置选择:不含主板,仅配件包 ¥2252.30
UGV Rover M2 PI4B AI Kit 35694 适用主板:树莓派 4B / 配置选择:含主板及配件包 ¥3229.98
UGV Rover M2 PI5 AI Kit 35696 适用主板:树莓派 5 / 配置选择:含主板及配件包 ¥3532.98
UGV Rover M2 PI5 AI Kit Acce 35695 适用主板:树莓派 5 / 配置选择:不含主板,仅配件包 ¥2252.30

产品详情

产品型号名称介绍

产品型号名称包含:底盘类型、功能模块、上位机型号和功能类型

型号名称中的字样 解释 对应模块
底盘类型 UGV Rover 四驱六轮底盘 PCIe TO 2-CH M.2 HAT+ Image
UGV Beast 独立悬挂履带底盘 PCIe TO 2-CH M.2 HAT+ Image
功能模块 PT 配备了大扭矩二维云台 PCIe TO 2-CH M.2 HAT+ Image
M2 配备了大扭矩 M2 四轴机械臂 PCIe TO 2-CH M.2 HAT+ Image
上位机型号 Jetson Orin 上位机型号为 Jetson Orin Nano,注意:产品型号名称末尾为 Acce 的产品需用户自行准备 Jetson Orin Nano PCIe TO 2-CH M.2 HAT+ Image
PI 5 上位机型号为树莓派 5,注意:产品型号名称末尾为 Acce 的产品需用户自行准备树莓派 5,产品包含适用于树莓派 5 的散热器 PCIe TO 2-CH M.2 HAT+ Image
PI 4B 上位机型号为树莓派 4B,注意:产品型号名称末尾为 Acce 的产品需用户自行准备树莓派 4B,产品包含适用于树莓派 4B 的散热器 PCIe TO 2-CH M.2 HAT+ Image
Acce 型号名称带有 Acce 字样的产品不包含上位机,适用于已经拥有对应上位机产品的用户 PCIe TO 2-CH M.2 HAT+ Image
功能类型 AI Kit 搭载 500 万像素超广角摄像头的基础版本,包含了机器视觉功能和教程 PCIe TO 2-CH M.2 HAT+ Image
ROS2 Kit 在 AI Kit 的基础上增加了 D500 360° 激光雷达和 OAK-D Lite 深度摄像头,包含了全套 ROS2 功能和教程 PCIe TO 2-CH M.2 HAT+ Image

UGV Rover M2

六轮四驱开源移动机器人 · 机械臂一体
可靠且强大的 AI 伙伴, 伴您激发无限的创新力

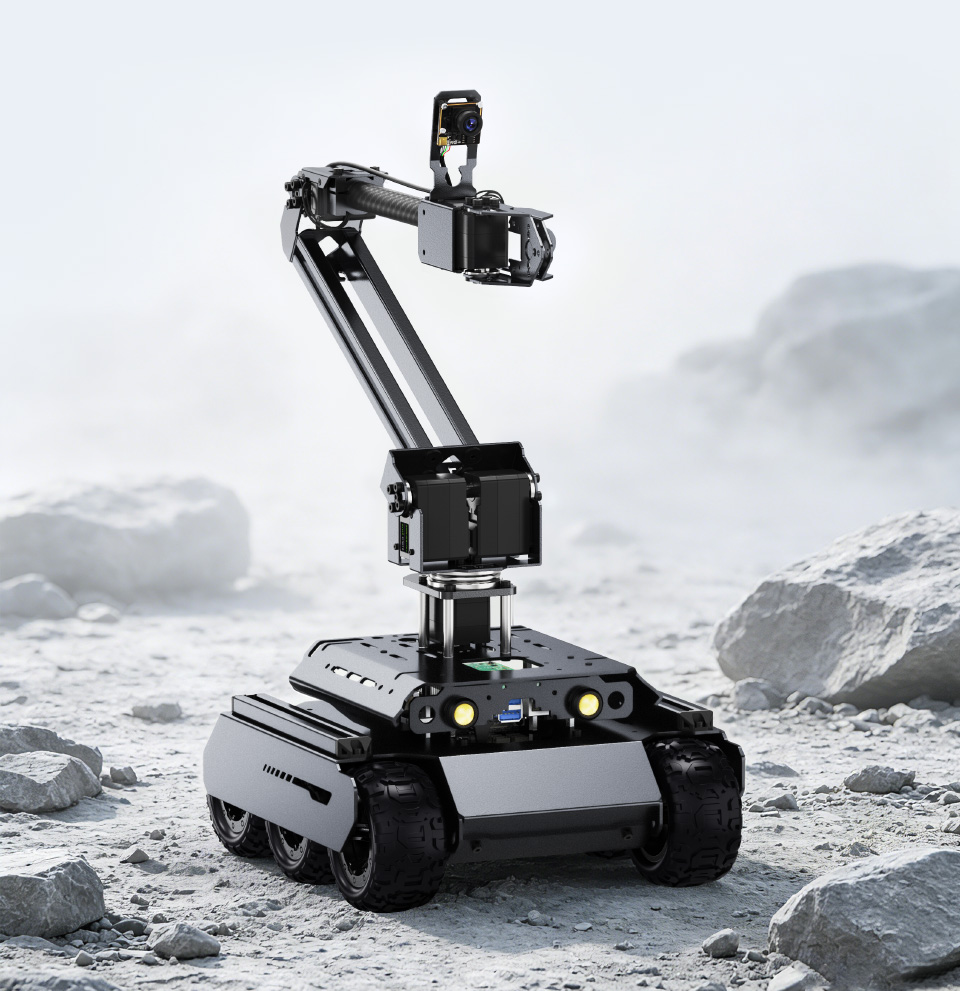
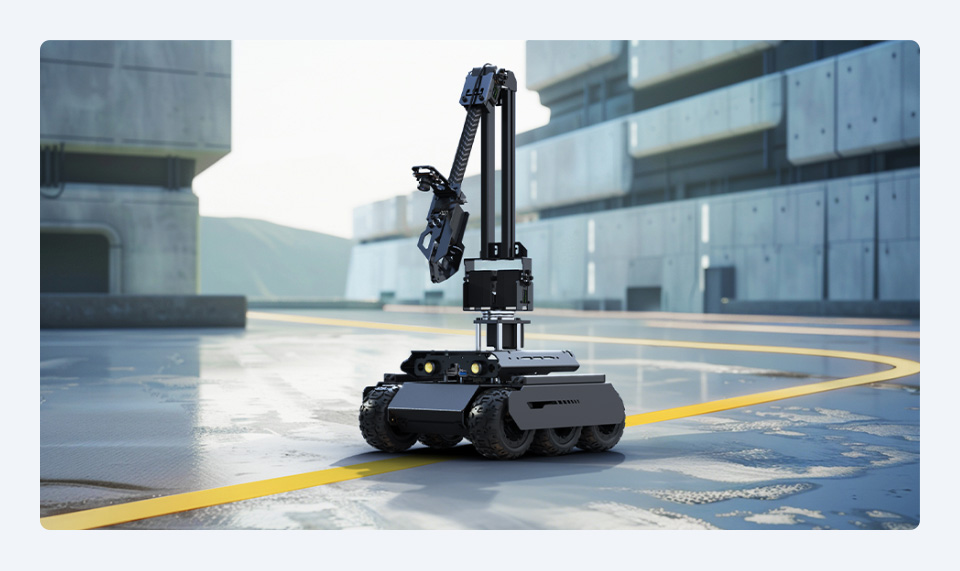
UGV Rover M2 机械臂履带底盘产品实景展示
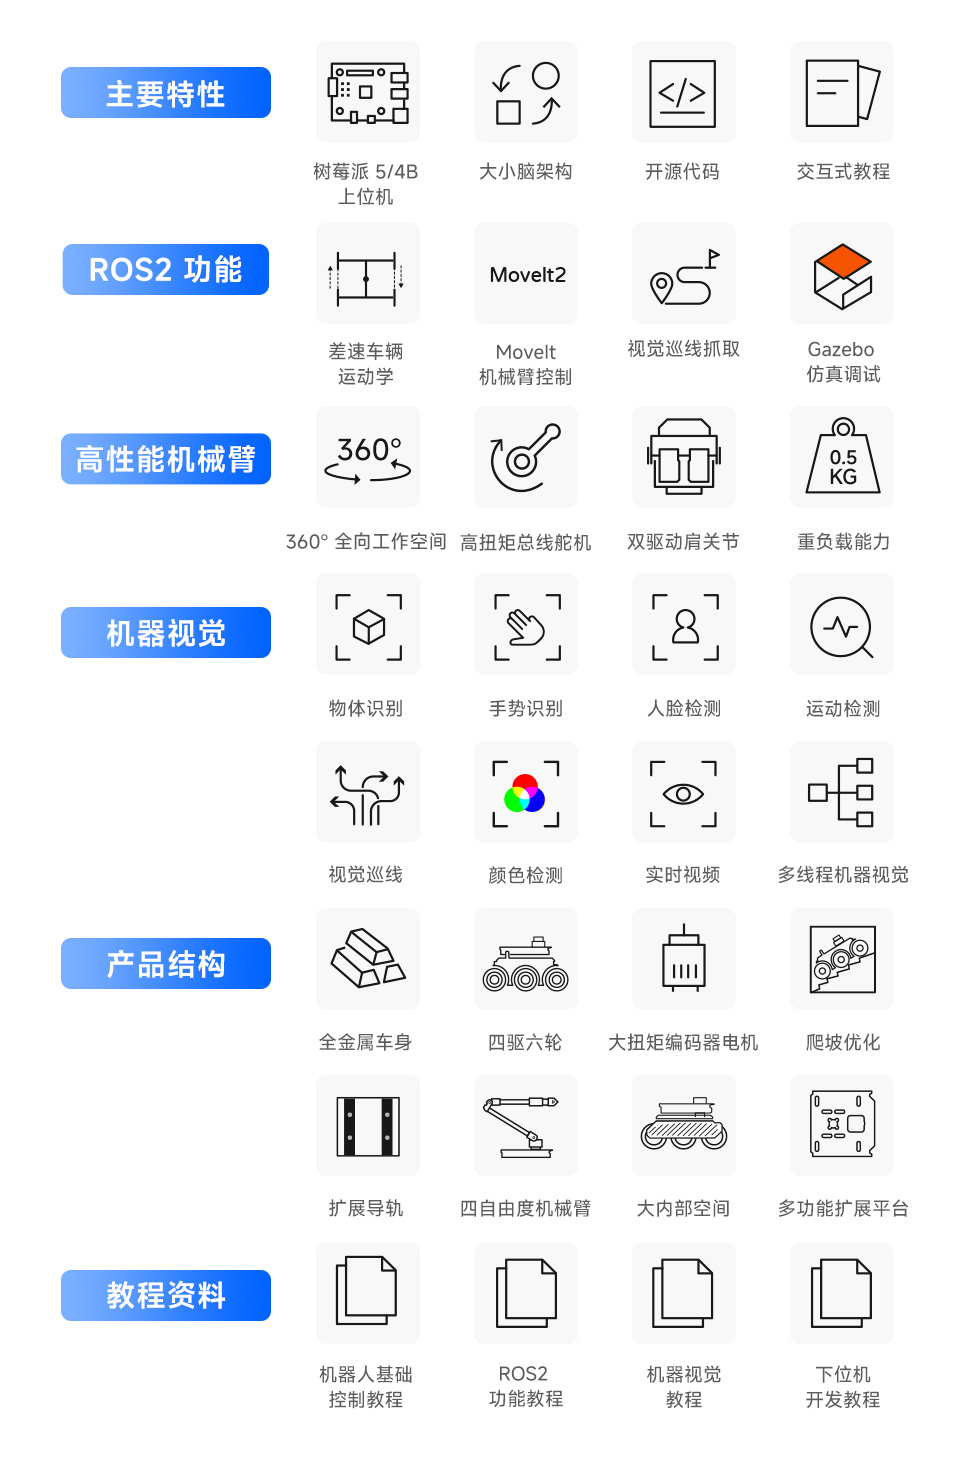
UGV Rover M2 功能特性总览

特别声明

实用技术,为创新而生
在这个充满竞争的市场中,我们了解到一些产品可能标榜着更低的价格,但我们坚信,我们的目标用户有能力通过细致的参数比较来了解产品真正的价值。
在微雪,我们相信技术的真正价值不在于功能的繁杂,而在于其激发创造力和灵感的能力。我们的研发每一步都紧扣“实用性”与“启发性”,旨在为用户带来关键价值和更大潜力。

简洁胜于繁杂,实用胜于华丽
用心的产品设计不仅是功能的叠加,更在于准确的功能删减。我们的每个功能和代码行都致力于为创客和技术爱好者提供更为实用的工具。以审慎的态度评估每个新功能或教程,更多的考虑是“这个新东西对用户是否有用,用户为此付出的学习时间是否值得”,而不是简单地追求“我们的技术可以实现什么”。

现代化技术理念,简约而不简单
我们的机器人采用先进的双脑架构和新版本的系统,确保产品的稳定高性能;通过 Web 端应用和交互式编程,实现跨平台控制和二次开发;我们追求的是简约而非简单的设计理念,通过详细教程和出色的人机交互,让每位用户都能轻松上手,快速将创意变为现实。

深度与广度兼备的教程内容
我们深知学习的重要性,因此提供全面而深入的教程,不是简单随意的碎片化信息堆砌,而是精心设计的学习路径,帮助您深刻理解并掌握技术精髓。

出色性能,高质体验
我们保证,您的每一分投入都将转化为产品的实际价值。我们的产品经过精准的成本优化,确保强大性能的同时避免多余的成本开销。提供真实、透明的产品和服务,拒绝夸大宣传。

选择微雪,意味着选择一个真正理解创客和技术爱好者需求的伙伴。我们相信技术的力量不仅体现在功能实用性上,更在于它为用户带来的启发和体验。让我们一起探索技术的可能性,让您的灵感变为现实。

产品介绍

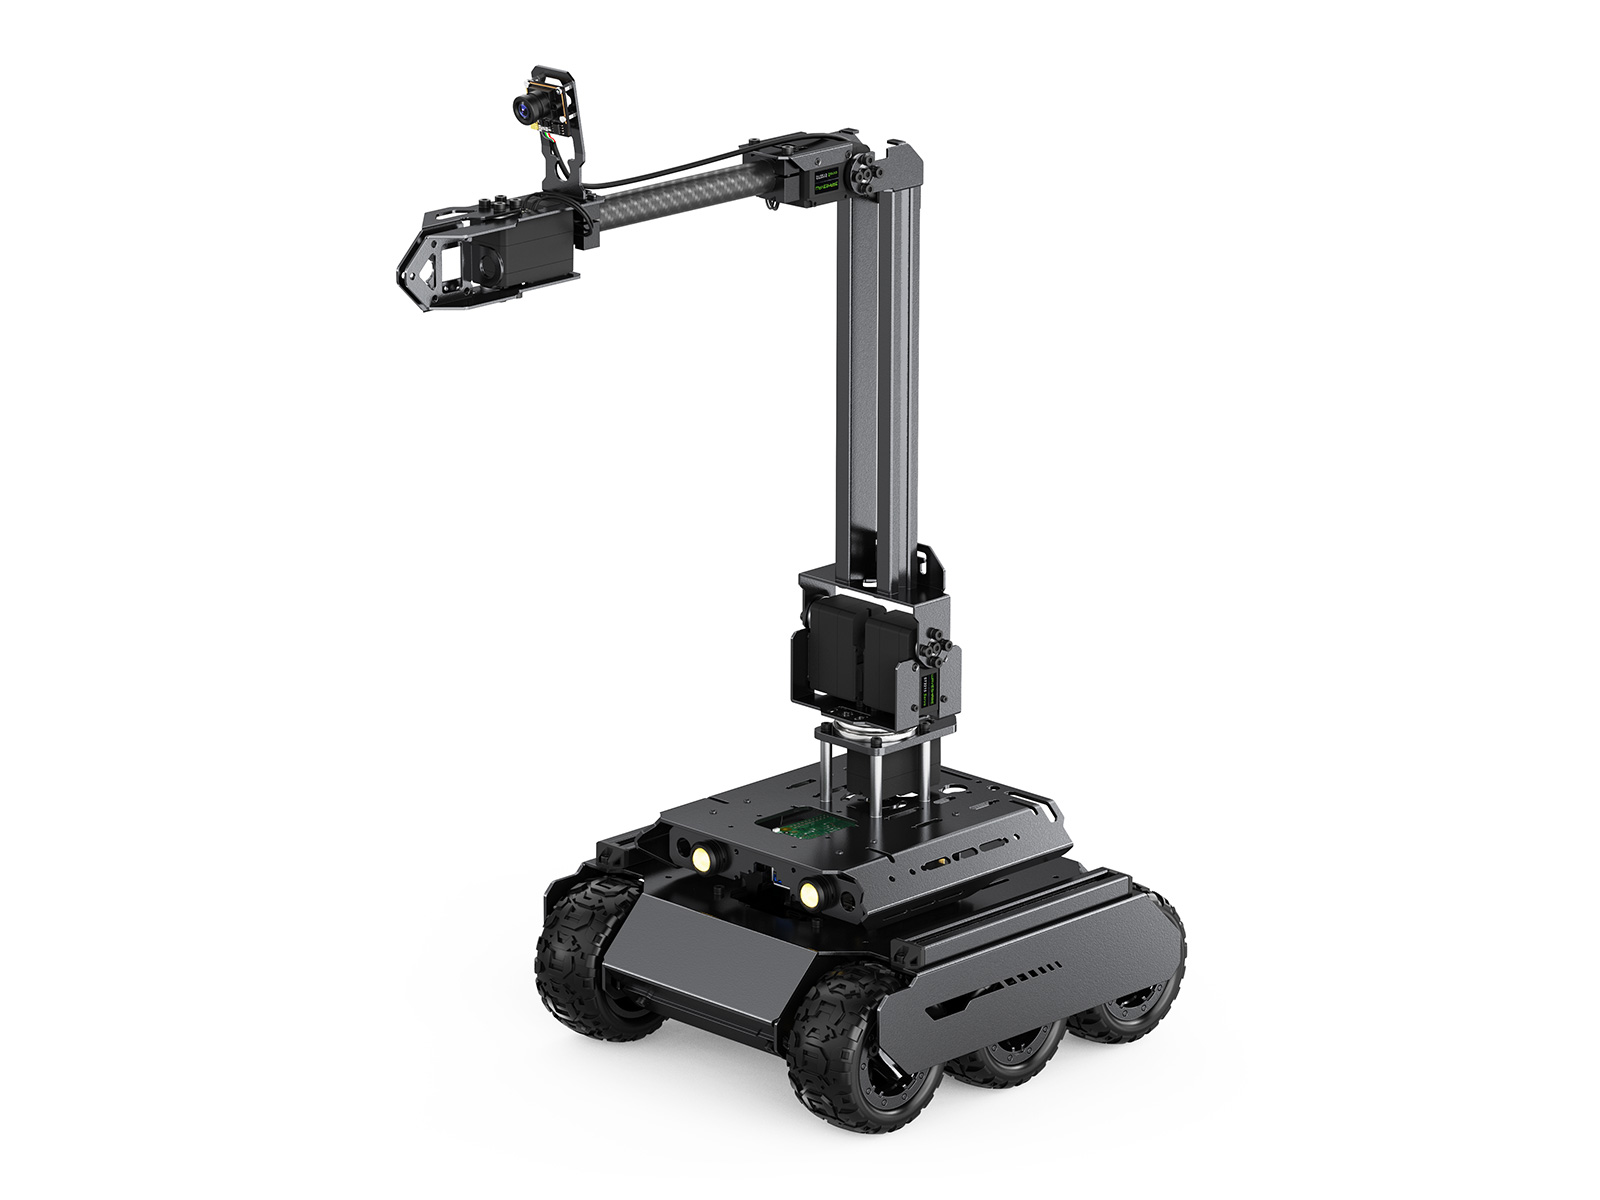
UGV Rover M2,一个专为移动抓取、探索和创造而生的 AI 智能机器人,扩展潜力强大,可将您的想象力与现实无缝连接。无论您是技术达人、创客,还是初识编程技术的新手,UGV Rover M2 都是您探索智能机器人世界的理想伙伴。

UGV Rover M2 基于可靠的六轮四驱移动平台,融合轻量化四自由度机械臂结构,搭载高性能的 Raspberry Pi 计算核心,不仅能抵达目标位置,还可完成抓取、搬运等任务,满足复杂策略与功能开发需求,拓展更多创意应用空间。其特有的双脑架构,融合了上位机的高等级 AI、视觉识别与任务规划能力,以及下位机的高频基础控制能力,使每一次操作都准确而流畅。灵活机械臂,配合广角摄像头与高亮 LED 灯,UGV Rover M2 可在您的指尖跃然而出,为您的每一次探索带来生动的视觉体验。

此外,UGV Rover M2 的 Web 应用使远程控制变得轻而易举,您无需下载任何应用,打开浏览器即可开始这段奇妙旅程。不管是高帧率高清实时视频传输、多样的 AI 机器视觉功能,还是机械臂移动抓取实验,UGV Rover M2 都可以作为您将创意与现实进行互动的实践平台,帮助您开启机器人开发之旅。

选型建议

如果您已有树莓派主板,可选择带有 Acce 的型号,套件包含摄像头、紧固件、SD 卡与散热器。

产品型号 UGV Rover M2 PI4B/PI5 AI KIT UGV Rover M2 PI4B/PI5 AI KIT Acce
图片 UGV Rover M2 PI4B/PI5 AI KIT UGV Rover M2 PI4B/PI5 AI KIT Acce
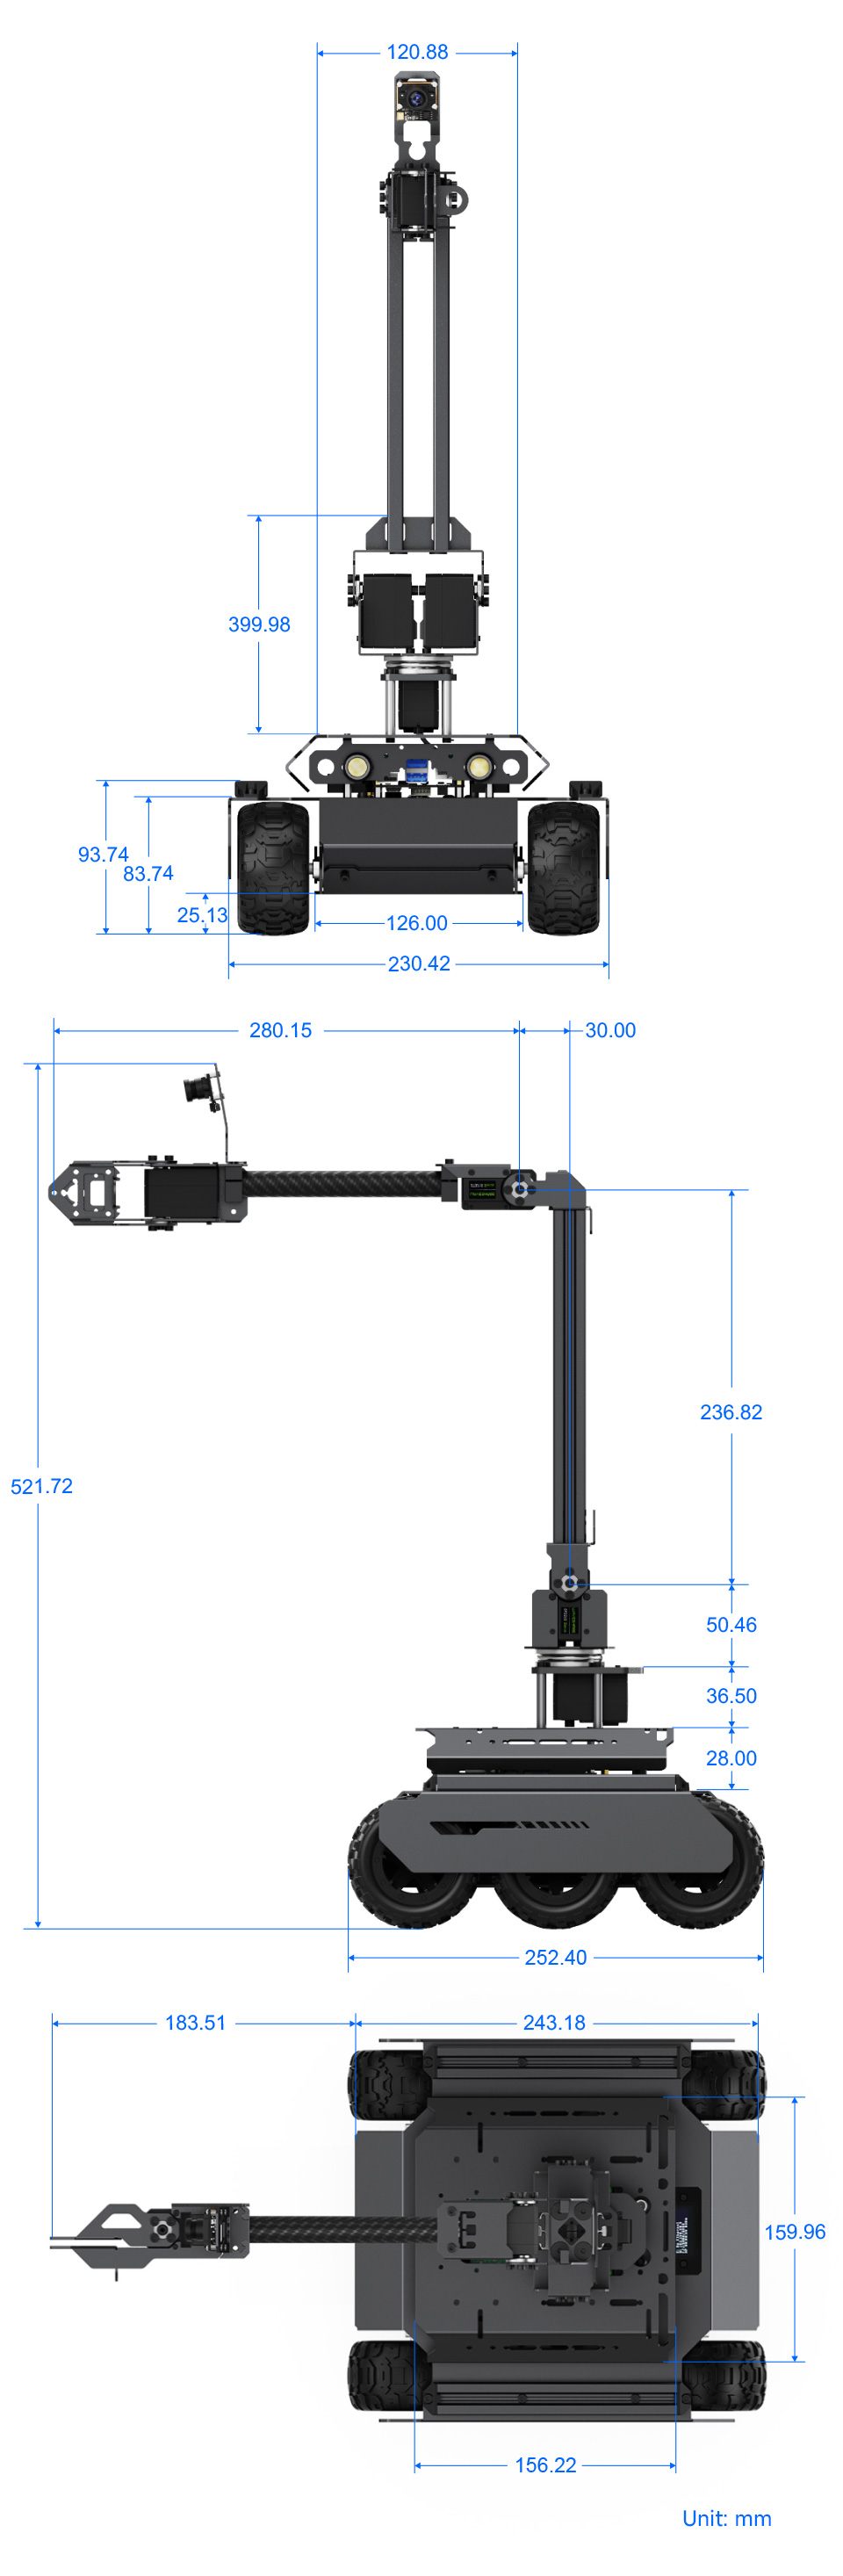
尺寸(mm) 230.42 × 252.40 × 521.72
重量 3100±5g 3036±5g
离地间隙 25mm
机械臂自由度 3+1(夹爪)
机械臂堵转扭矩 30KG.CM
机械臂驱动器
型号
ST3215 Servo
上位机型号 (IPC) RPi 4B 4GB 用户自行配置
RPi 5 4GB
上位机系统 Debian Bookworm
ROS2 版本 ROS2-HUMBLE-LTS
摄像头 FOV 175°
供电 3S UPS Module
电池 3000mAh 6C 18650 锂电池 ×3
全功率运行时间 1h 30min (仅供参考)
一般使用时间 2h (仅供参考)
待机时间 3h 40min (仅供参考)
例程控制方式 Web 应用 / JupyterLab 交互式文档
默认 Max 速度 1.3m/s
驱动轮数量 4
支撑轮数量 6
轮胎直径 80mm
轮胎宽度 42.5mm
极限转弯半径 0m (原地自旋)

基于 Raspberry Pi
先进的创新核心,智能加持

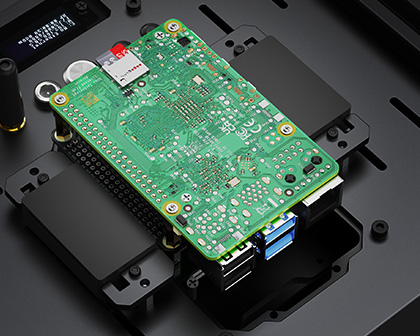
支持树莓派 5 或树莓派 4B —— 强大的计算能力在手,释放更多创意可能

树莓派 4B 主板,稳定可靠的计算平台,适用于机器人开发

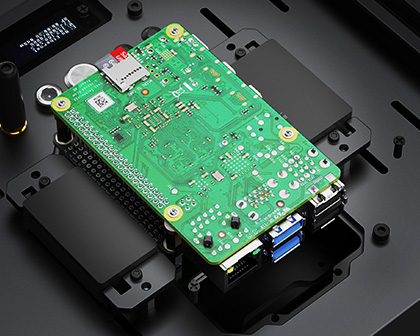
树莓派 5 主板,高性能计算核心,支持 AI 和机器视觉

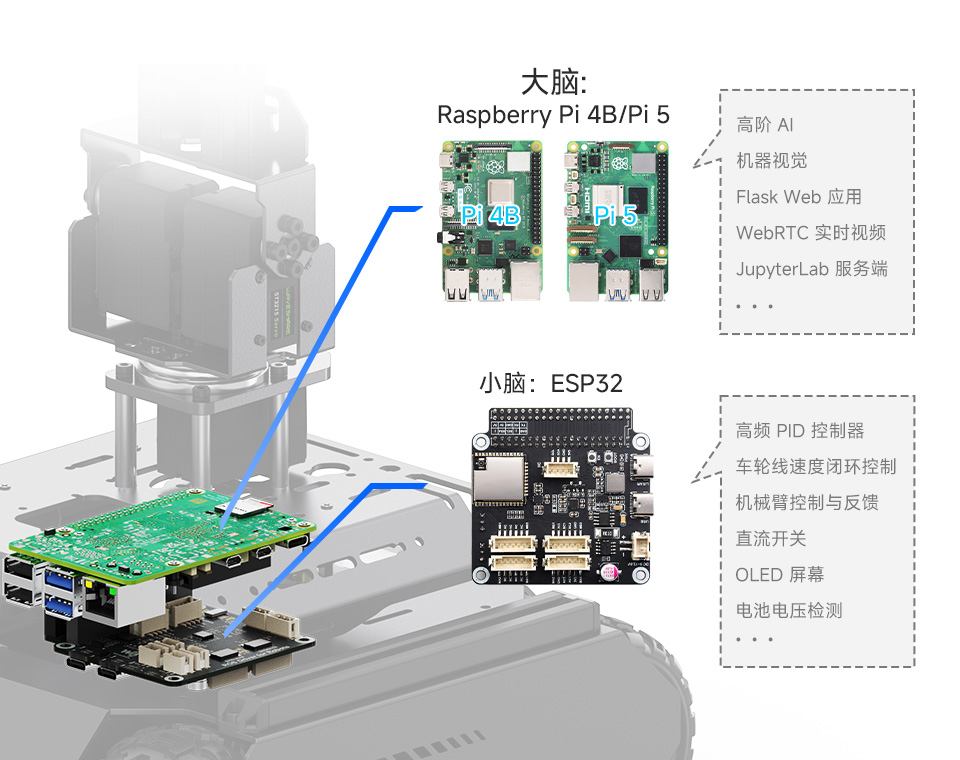
双脑架构高效协作
性能升级

树莓派作为大脑,专攻 AI 视觉和策略规划;
ESP32 则掌管动作控制和传感器数据处理;
两者智能分工协作,性能飙升,效率更佳。

UGV Rover M2 双脑架构图解 树莓派与 ESP32 协作

ROS2 Docker + Raspberry Pi OS
树莓派原生系统

保证了机器人的高阶决策性能和系统兼容性,
除了支持 AI Kit 系列产品的全部 AI 功能,
还支持基础 ROS2 功能,如视觉抓取、多种遥控方式,玩法更多样。

UGV 软件栈支持 Raspberry Pi OS Docker Ros2 Humble

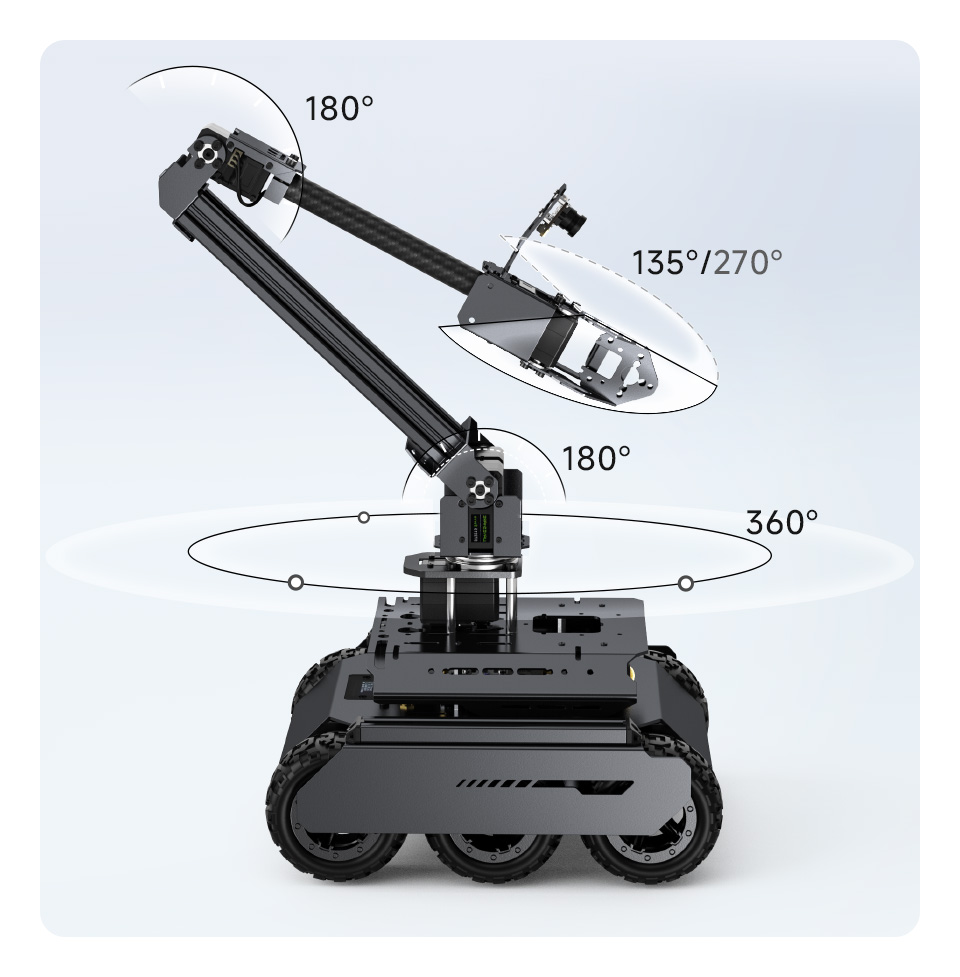
360° 灵活机械臂全视角探索

搭载 500 万像素的 175° 超广角镜头,清晰捕捉每一细节

UGV Rover M2 机械臂 360 度旋转与各关节活动角度示意图

全向机械臂采用高扭矩总线舵机,扩展能力更强大,
FPS 游戏般的交互体验

开源全部 ROS2 开发资料

<!–

我们不仅对下位机例程完全开源,同时也对上位机的全部例程开源,包括机器人描述文件 URDF 模型、下位机传感器数据处理节点、运动学控制算法和多种遥控方式节点等

–>
开源全部 ROS2 开发资料

<!–

视觉交互

UGV Rover M2 机器人手势识别

UGV Rover M2 机器人手势识别

UGV Rover M2 机器人手势识别

–>

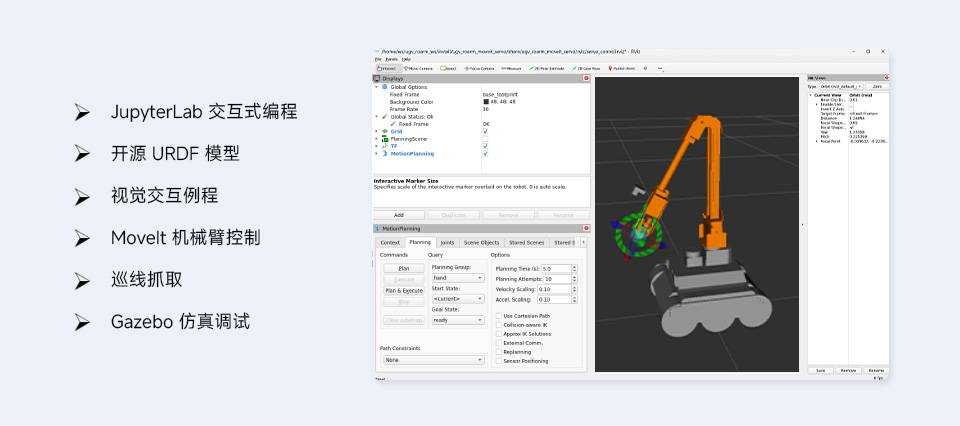
集成 MoveIt 机械臂控制

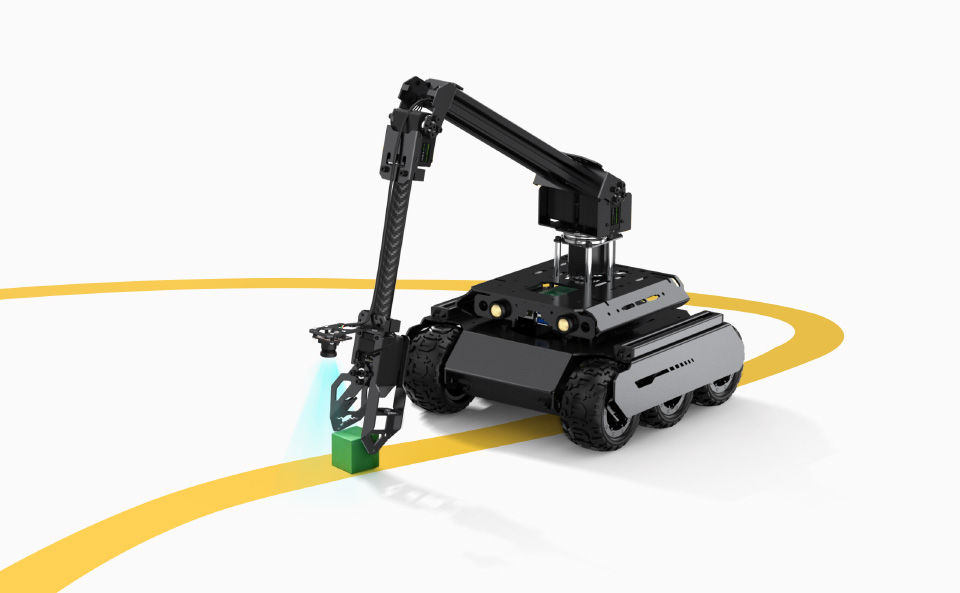
巡线抓取

以摄像头为“眼睛”,既能沿地面引导线稳健巡线,也能在行进中识别并抓取小方块。小车循迹前行,发现目标后机械臂精准伸出、稳稳夹取,
将简单的巡线与视觉抓取串联成一段流畅的智能演示。

UGV 视觉巡线与机械臂抓取方块演示

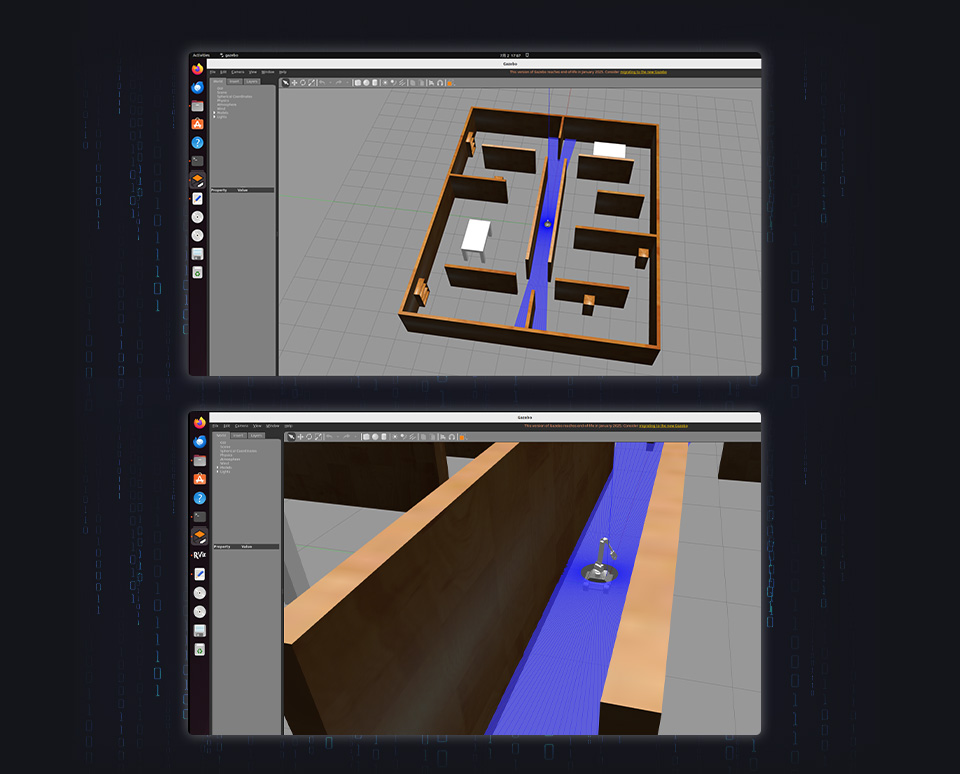
Gazebo 仿真调试

提供 Gazebo 机器人模型和完整的功能包用于仿真调试,
帮助用户在开发初期进行系统验证与测试

UGV Rover M2 Gazebo 仿真界面截图

<!–

轻松升级战术扩展

配置 21mm 宽鱼骨导轨,配合 30KG.CM 高精度大扭矩总线舵机

UGV Rover M2 机器人轻松升级战术扩展

图片仅供展示,产品不含图中的战术配件

–>

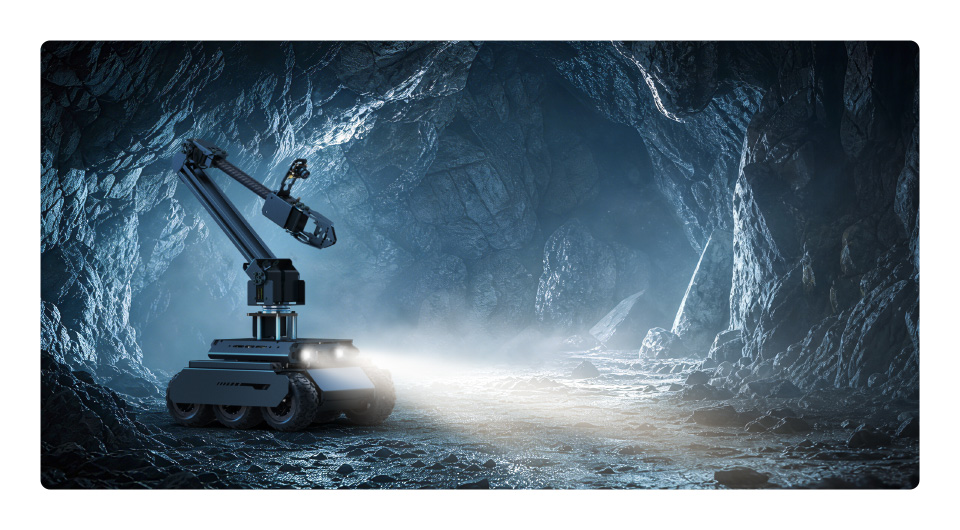
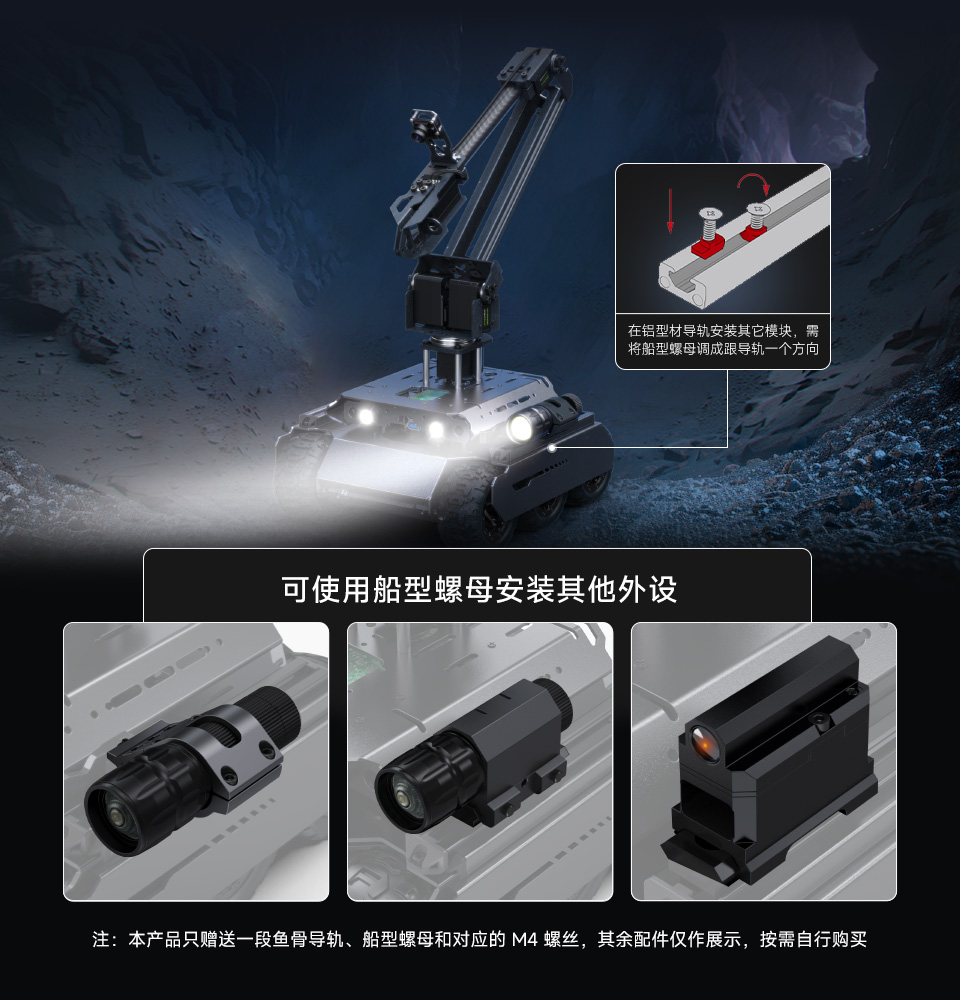
夜幕降临,探险不停

高亮 LED 灯,光线昏暗也能清晰记录每一刻

UGV 在黑暗洞穴环境中开启 LED 补光灯行驶

标准铝型材扩展导轨

轻松扩展特殊作业场景,两侧安装有 1020 欧标铝型材导轨,
可使用船型螺母安装其它外设以适配不同的需求

UGV 铝型材导轨扩展及船型螺母安装示意图

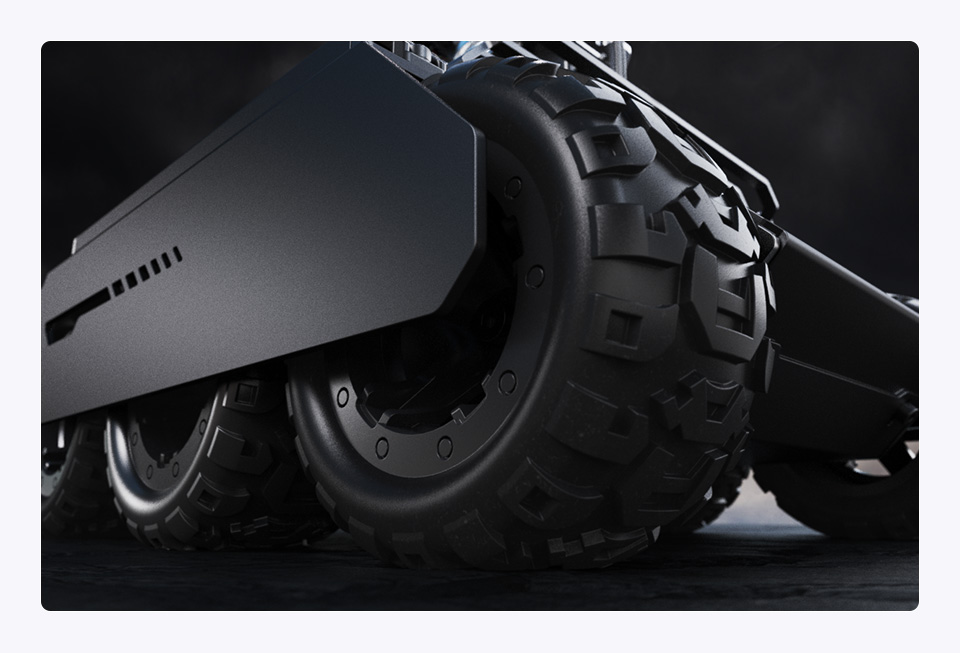
能够在复杂的地形中行驶

6×4 四驱六轮设计,六个轮子提供了更稳定的平台和更大的接触面积,
四个驱动轮提供更强的动力和牵引力以应对各种地形和障碍

UGV 六轮四驱底盘在复杂路面行驶场景

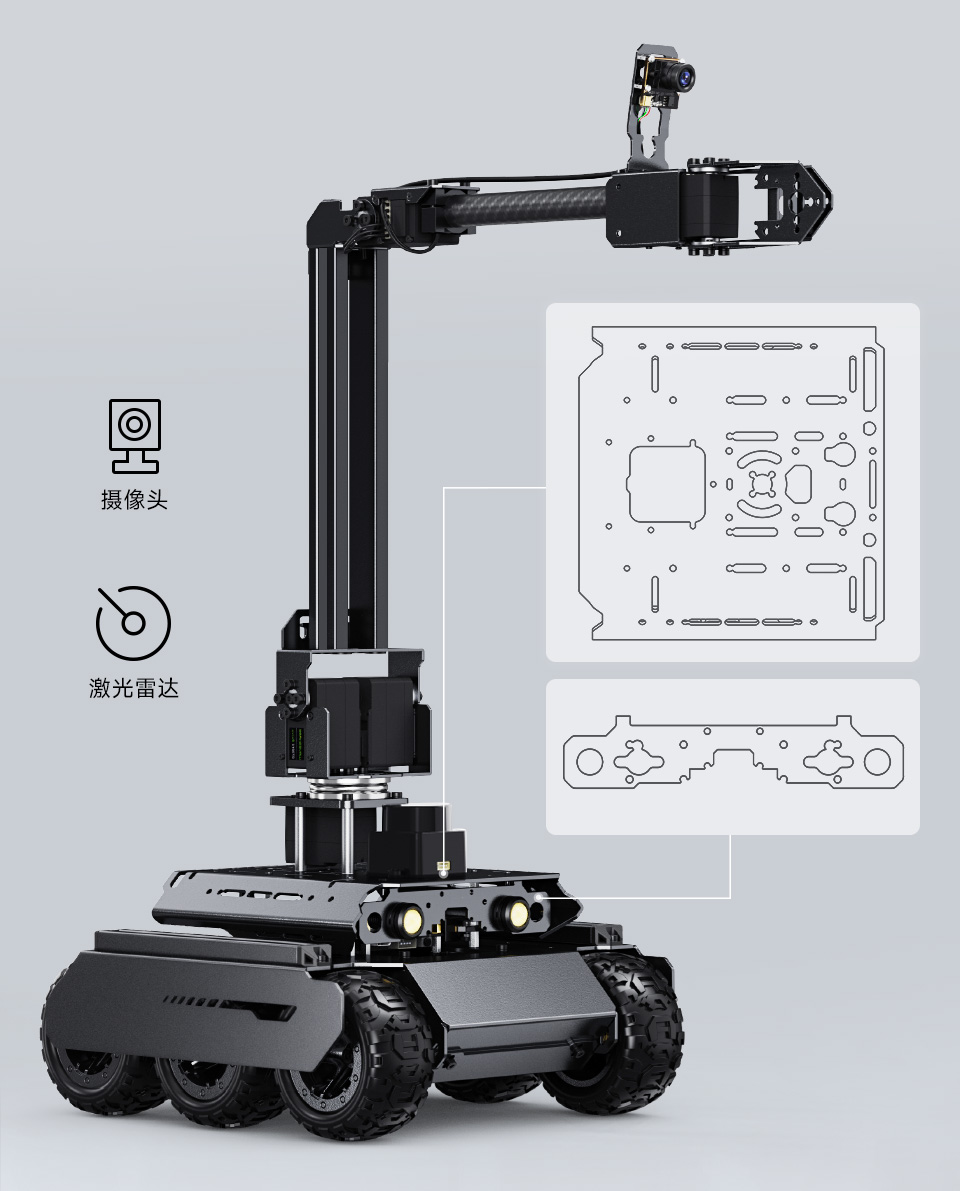
配有多功能扩展平台

可用于安装多种外设,包括 D500 激光雷达、STL-27L 激光雷达、
摄像头或其它模块,我们开源了该扩展平台的 DXF 图纸和 3D 模型,
方便用户进行更加灵活的二次开发。

UGV 多功能扩展平台支持安装激光雷达与摄像头

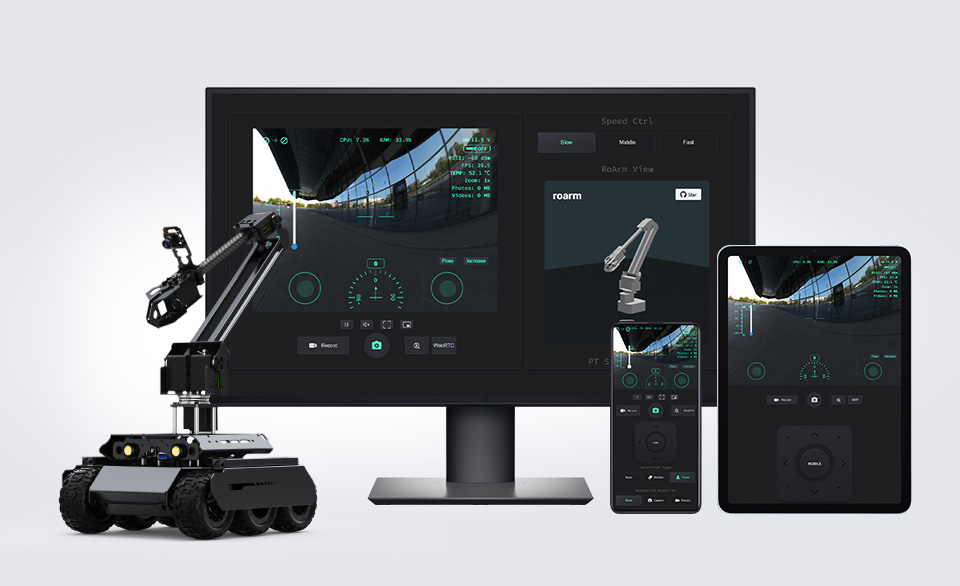
简单易用的跨平台
Web App 控制

无处不在的控制体验 —— 直接在浏览器中开启您的智能之旅。
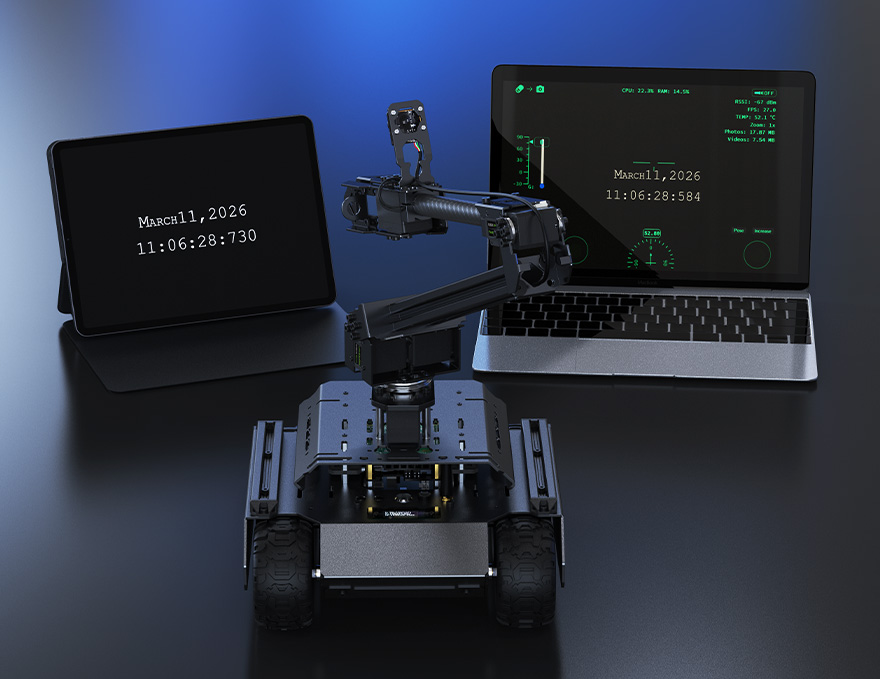
无论您使用的是手机,平板,还是 PC,无需下载或安装特定的应用,
仅需打开浏览器,即可轻松控制机器人。当您使用带有键盘的 PC 时,
可以通过箭头等快捷键和鼠标来操作。

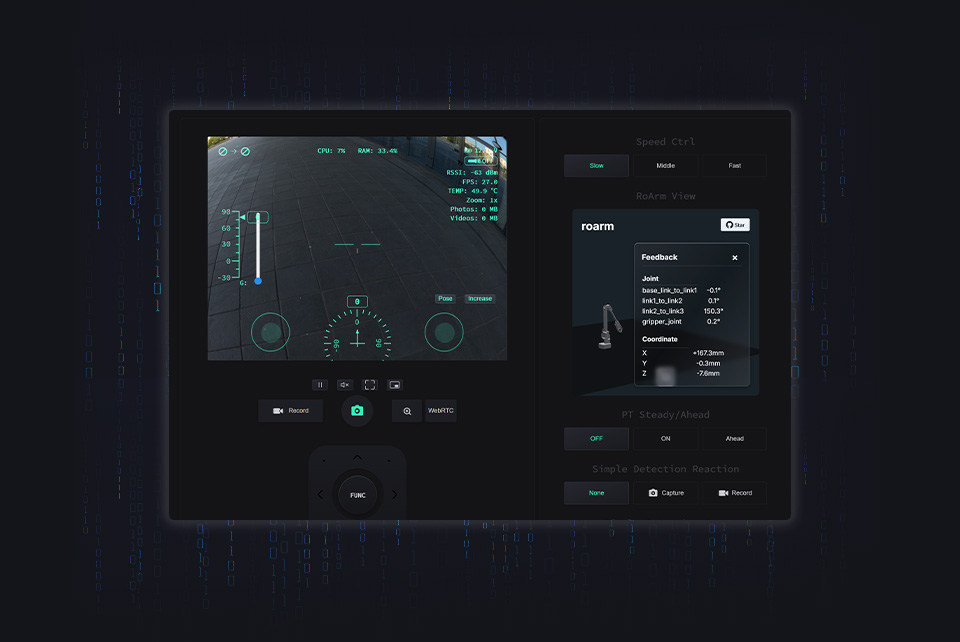
UGV Web 端跨平台控制界面 支持手机平板和PC

机械臂关节运动状态实时更新

Web 界面 3D 孪生视图与数值面板同步刷新,
运动状态一目了然,便于遥控操作

UGV 机械臂关节实时状态 3D 可视化监控界面

高帧率高清实时视频
无线传输

基于 Flask 的轻量级应用,和基于 WebRTC 的超低延时实时视频传输。
使用 Python 语言,方便扩展,与 OpenCV 无缝配合

UGV 基于 WebRTC 的高清低延迟视频传输演示

识别,追踪,锁定

智能识别,准确追踪 —— 利用 OpenCV 实现色彩识别,自动锁定目标,可扩展更多功能。

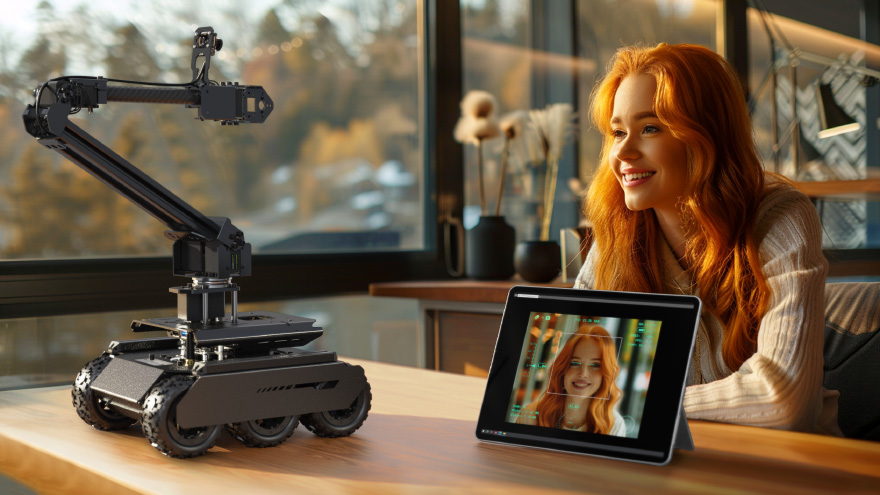
人脸检测
自动捕获图片或视频

基于 OpenCV 的人脸识别功能,让机器人变成您家的贴心小助手。
一旦识别到人脸,即可进行拍照或录像。

UGV 基于 OpenCV 的人脸检测与自动拍照录像

物体识别
发现周围的世界

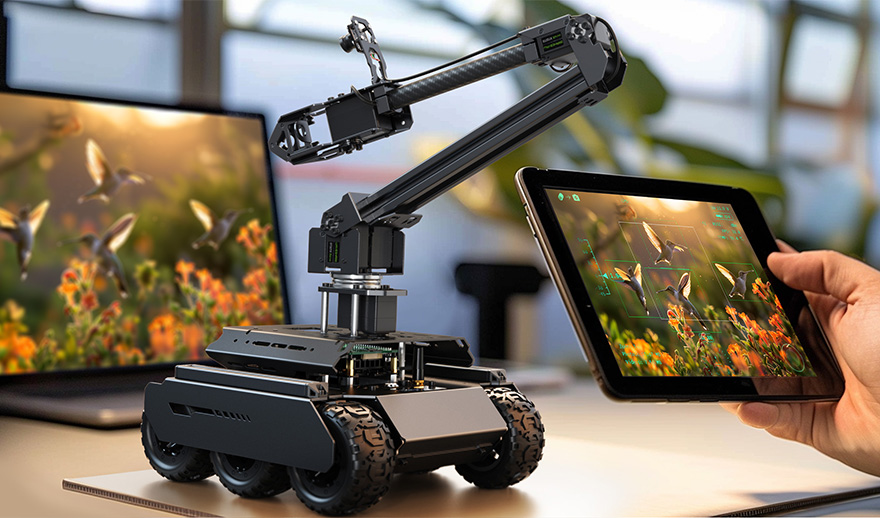
智能物体识别 —— 默认模型能识别众多常见物体,拓展您的探索视野

UGV 智能物体识别功能演示

手势识别
用肢体语言与 AI 互动

创新手势互动 —— 由 OpenCV 与 MediaPipe 实现,用手势操控 LED,与 AI 灵活交互

拍照控制

灯光亮度控制

更多 MediaPipe 例程

轻松创建复杂的视频处理任务

MediaPipe 是一个由 Google 开发的开源框架,用于构建跨平台的多媒体处理管道,提供了一系列预先构建的组件和工具。MediaPipe 的高性能处理能力使机器人能实时响应和处理复杂的多媒体输入,例如实时视频分析。

UGV MediaPipe 面部识别

面部识别

UGV MediaPipe 人体姿态检测功能

姿态检测

视觉巡线
轻松探索自动驾驶

我们在机器视觉相关例程中引入了基于视觉的巡线功能,这是一种简单的自动驾驶功能。您可以使用我们随产品附赠的胶带来为机器人规划路径,通过这个简单的例程来理解自动驾驶的基础算法。

UGV 视觉巡线自动驾驶功能演示

扩展平面
自定义创新空间

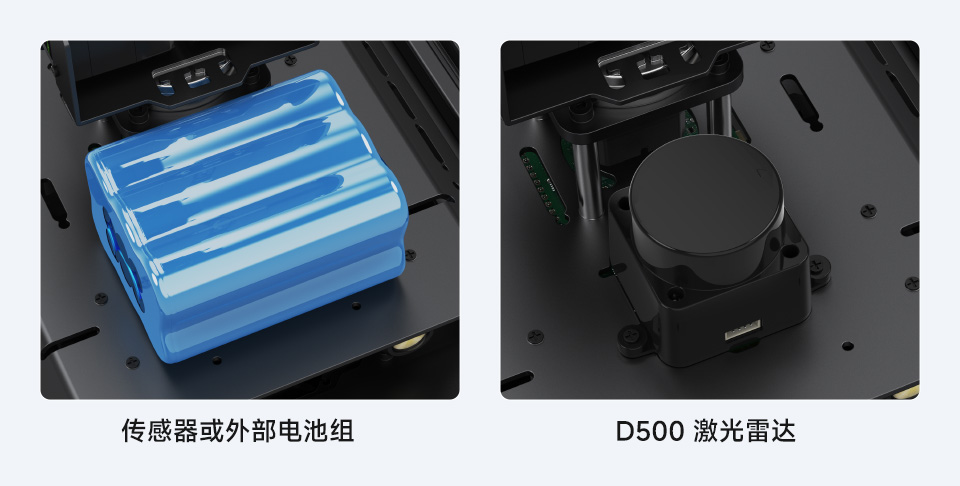
我们为创客保留了自定义创新空间,带有用于安装雷达的 M2.5 螺纹孔,
原生支持安装 D500 和 STL-27L 雷达。

UGV 扩展平台预留激光雷达安装孔位

*额外配件包中配有用来安装 D500 激光雷达 的螺丝和连接线,具体可参考产品 文档

以上图片仅供展示,不包含额外电池组和激光雷达

充分保留上位机的扩展潜力

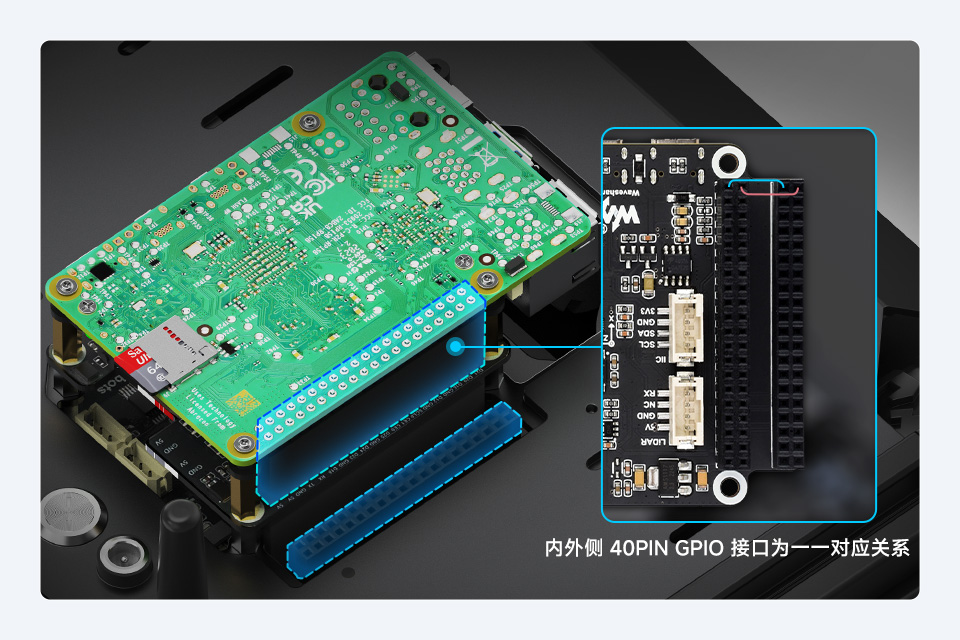
得益于双脑架构,产品功能虽多,但仅仅占用了树莓派的 GPIO 串口进行
通信,我们将树莓派的全部接口引出,方便用户扩展更多外设和功能。

UGV 树莓派 GPIO 接口全引出 扩展潜力大

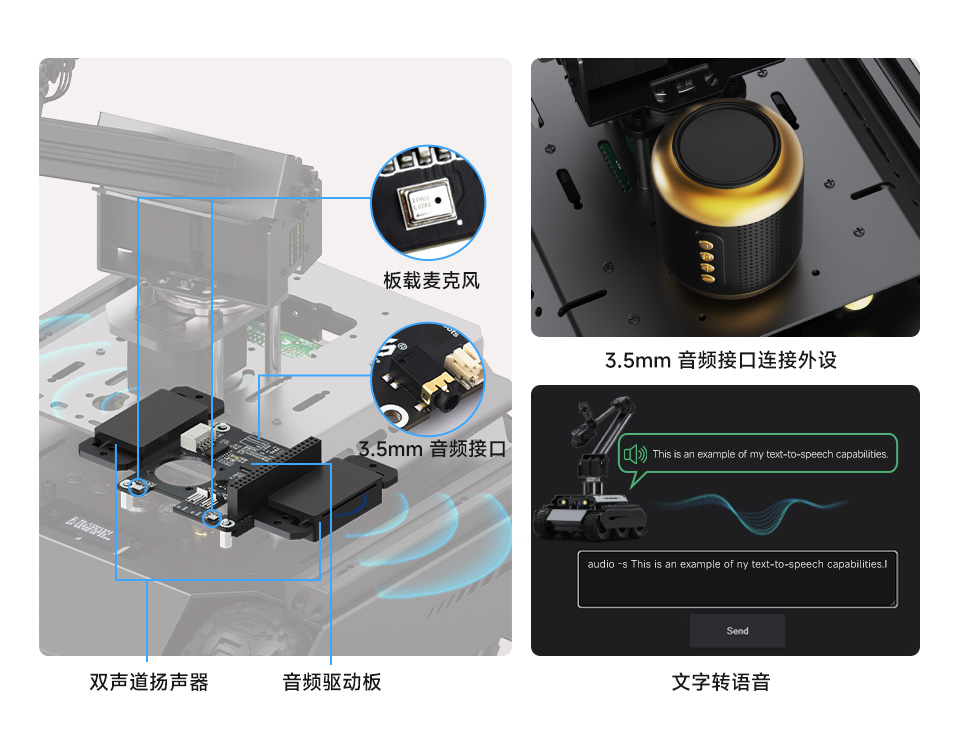
能听会说
更多样的互动方式

多方位音频互动 —— 配备音频驱动板、双声道扬声器、板载麦克风。
3.5mm 音频接口连接外设,实现文字转语音、音频播放等功能。

UGV 音频互动系统 麦克风扬声器与文字转语音

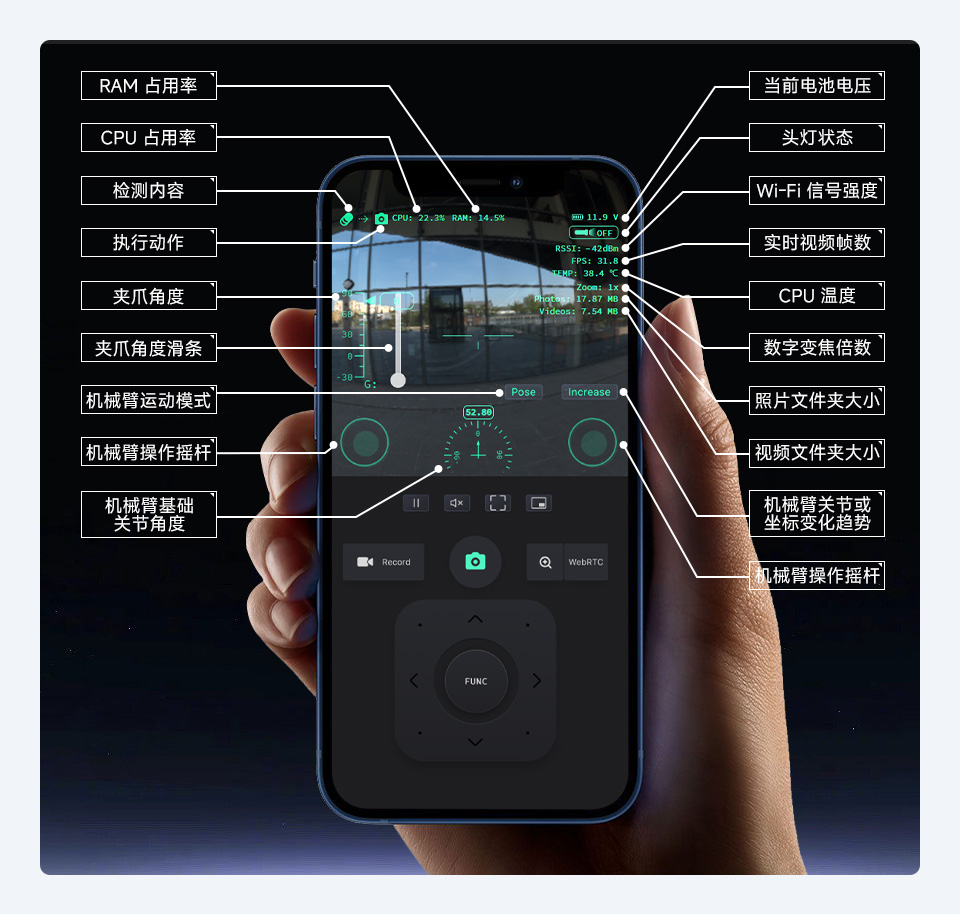
掌握动态 实时信息反馈

随时掌握机器人的工作状态,即时了解每一变化

UGV 手机 Web 端实时状态监控界面详解

Web 端命令行工具
功能更丰富,扩展更轻松

快速设置,简易扩展。
轻松定制功能,无需更改前端代码即可添加新技能。

UGV Web 端命令行工具界面

机器人间的自组网通讯

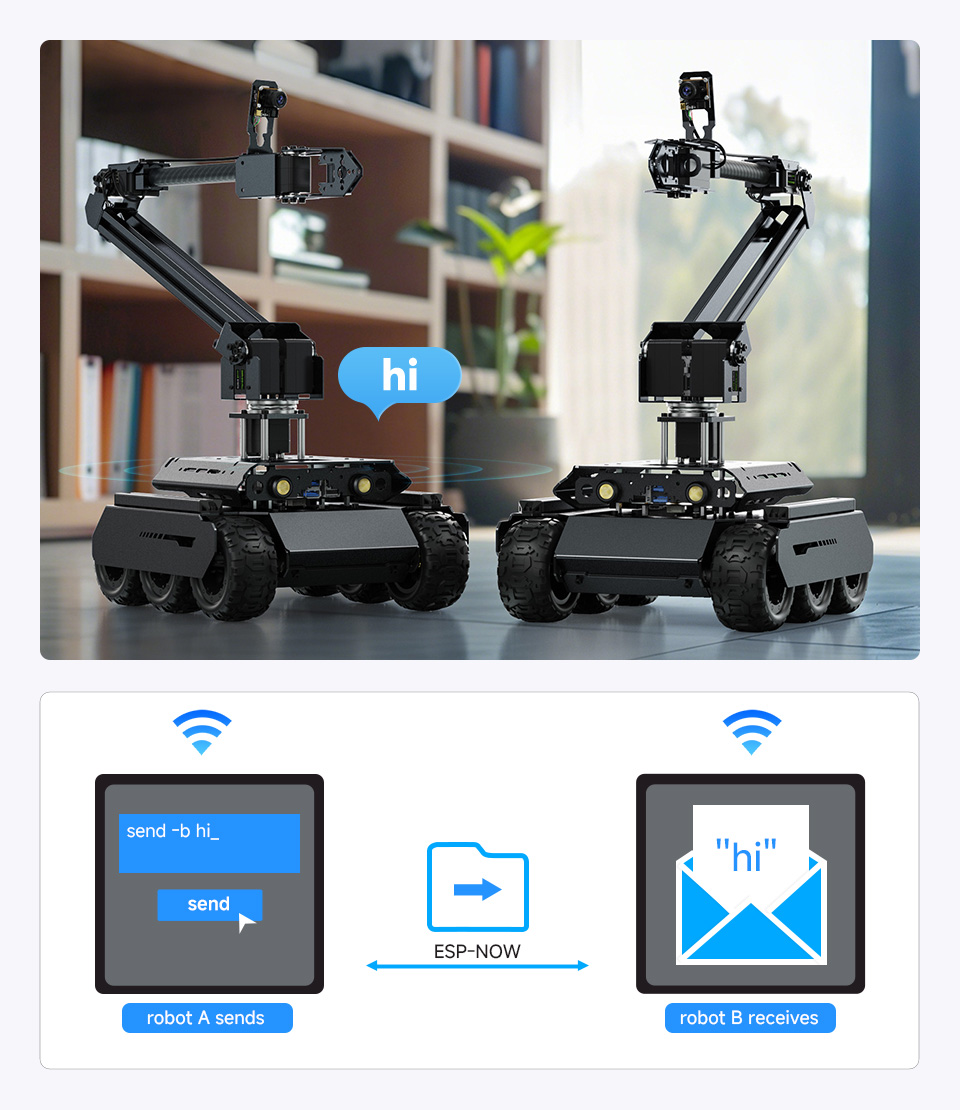
基于 ESP-NOW 的通信协议,多个机器人之间无需 IP,仅需 MAC 地址即可通信。多机协作,百微秒级低延迟通信,打破沟通界限。

UGV 多机 ESP-NOW 自组网通信示意图

<!–

云台垂直稳定系统
应对各种路面挑战

基于 IMU 的摄像头自稳功能,保持画面稳定;IMU 读取、计算、云台控制全部由下位机实现,不会占用上位机运算资源。

UGV Rover M2 机器人云台垂直稳定系统

–>

手柄控制
体验游戏般的操作乐趣

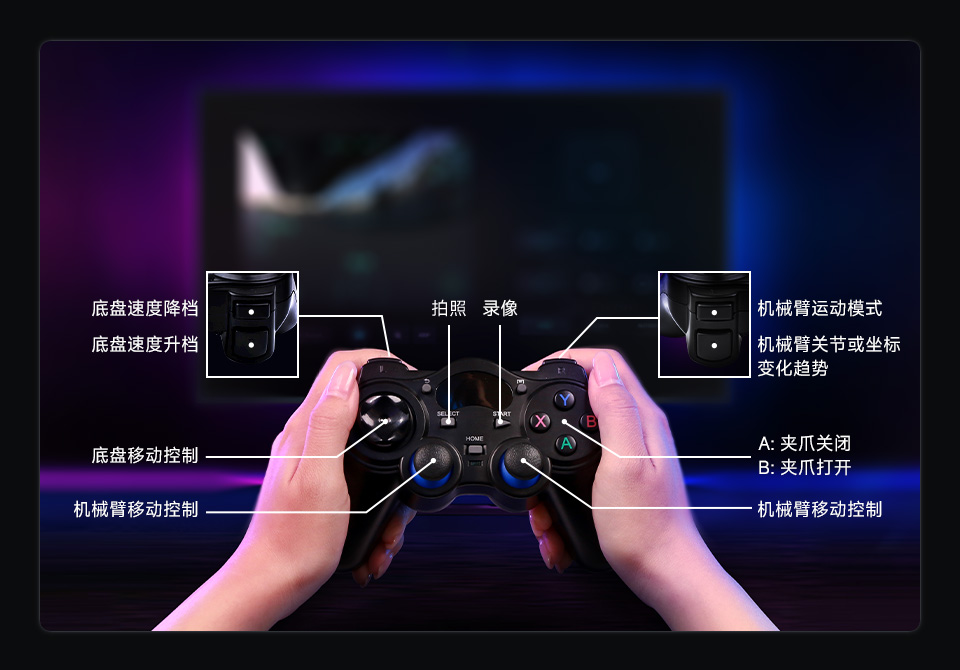
产品标配无线手柄,提升操控灵活性。接收器可接电脑,
实现网络远程控制;亦可接机器人本体,用于近程遥控。
代码开源,用户可自定义交互方式

UGV 无线手柄控制按键功能映射图

支持 4G/5G 扩展
连接更广阔

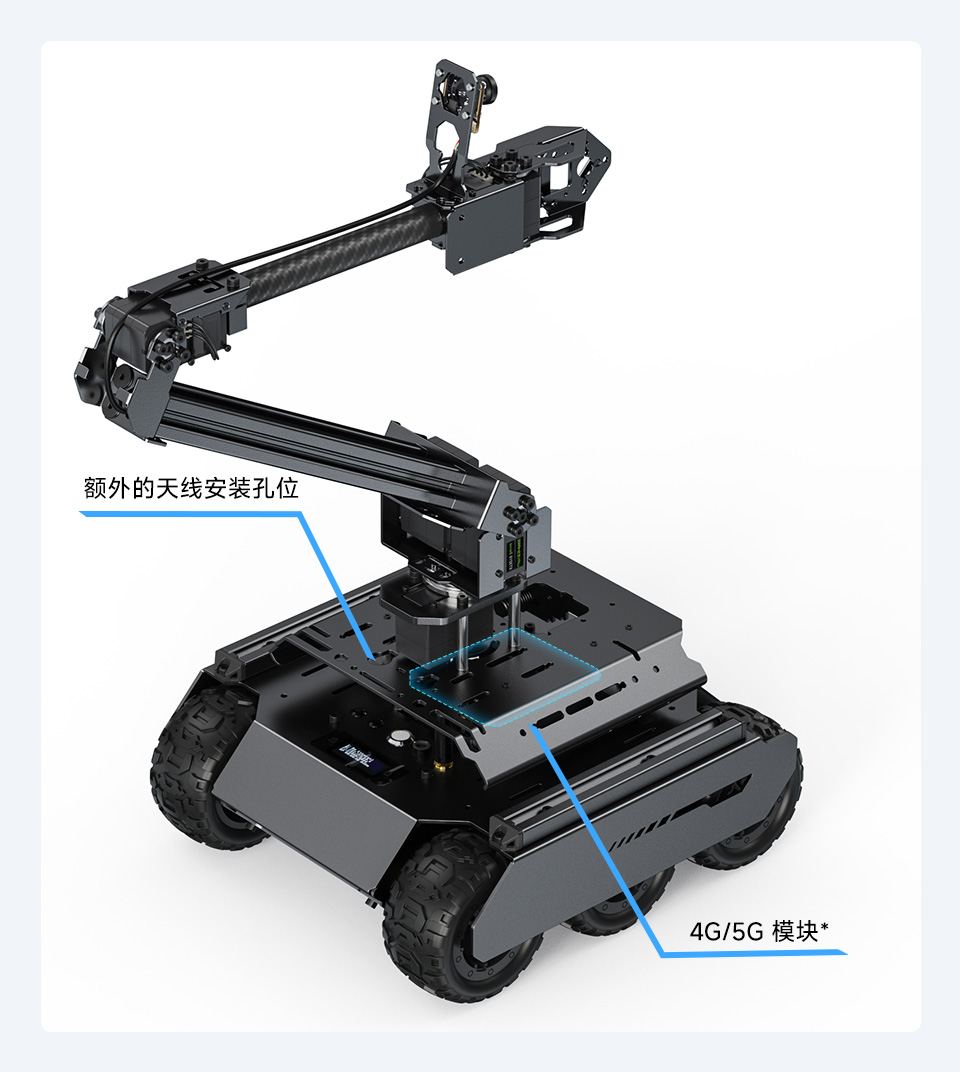
产品支持安装 4G/5G 模块*,摆脱 Wi-Fi 限制,探索更广阔的世界。

UGV 支持 4G 5G 模块扩展 实现远程互联网控制

*您可能需要使用 Ngrok、Cpolar 或 LocalTunnel 等隧道服务 (Tunneling Service) 来将本地运行的网络服务 (本机器人使用的是 Flask 应用) 映射到公网,这样就可以在任何地方控制机器人。

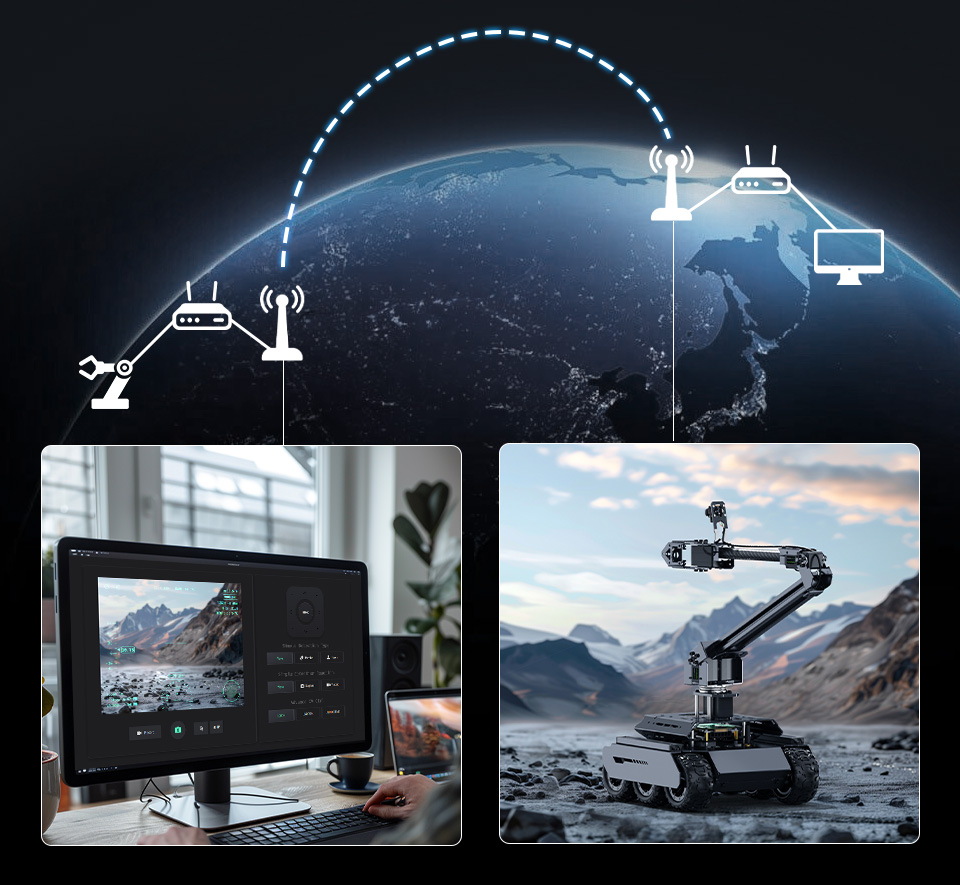
专为跨互联网的操控而优化

  • 我们的 Web 应用例程基于 WebRTC 来实现实时视频传输。
  • WebRTC (Web Real-Time Communication) 是一项实时通讯技术,允许网络应用或者站点,在不借助中间媒介的情况下,建立浏览器之间点对点(Peer-to-Peer)的连接,实现视频流、音频流或其他任意数据传输。
  • 提供完整的 Ngrok 教程*,带您体验跨互联网的机器人操控体验。

UGV 跨互联网远程操控架构图解

*我们提供完整的 Ngrok 使用教程,但是我们不提供 Ngrok 的账号和服务器,您需要根据我们的教程自行开通 Ngrok 服务,或者根据自己的需求来选择其它隧道服务供应商。

<!–

可安装手机支架固定手机

如果您有闲置的手机,可以将手机安装在机器人上,手机建立热点供机器人连接,用更低的成本来实现跨互联网的操控

UGV Rover M2 机器人支持 4G/5G 扩展

在产品配件包中包含了一个手机支架以及用于安装手机支架的 1/4 规格螺丝

–>

可跨平台的交互式教程
边学边开发

基于 JupyterLab,可以在 Web 端阅览教程,编辑代码,让开发更便捷。教程文档中的代码块可直接执行。您可以使用手机或平板等设备访问 JupyterLab,方便场外调试。

<!–

拍照控制

灯光亮度控制

–>


<!– UGV Rover M2 机器人可跨平台的交互式教程

UGV Rover M2 机器人可跨平台的交互式教程 –>

全面的文档教程支持

机器人大师的学习路线,从上位机到下位机,从小白到专家。

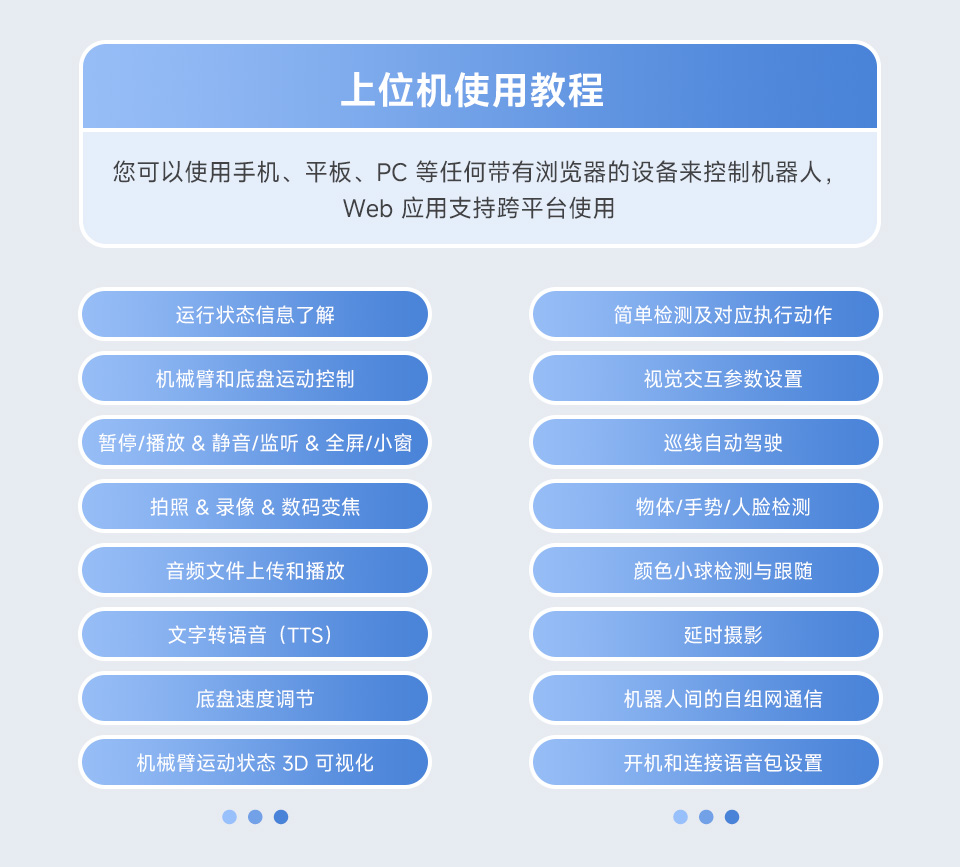
UGV 上位机使用教程
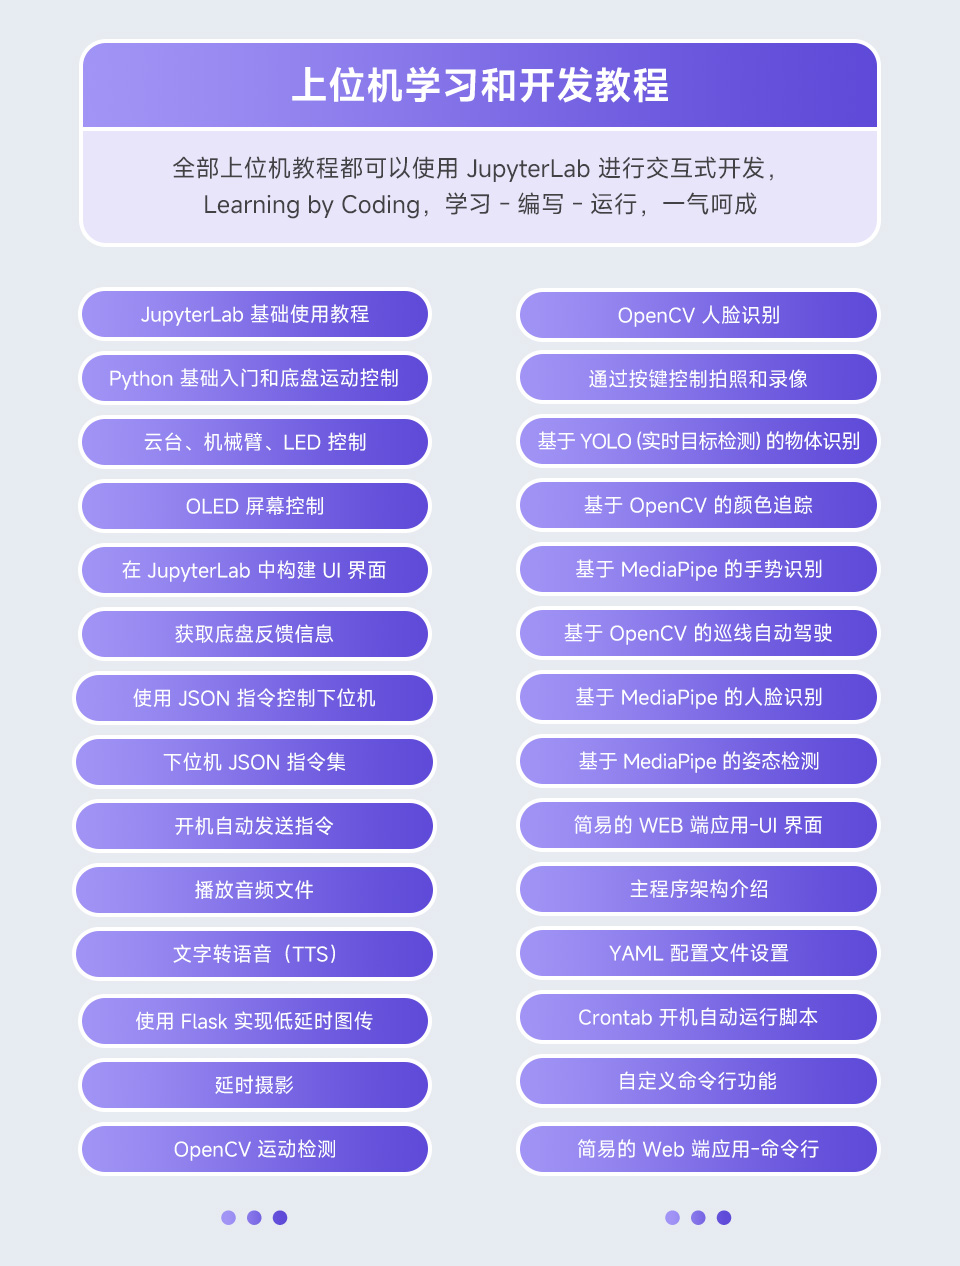
UGV 上位机学习与开发教程大纲
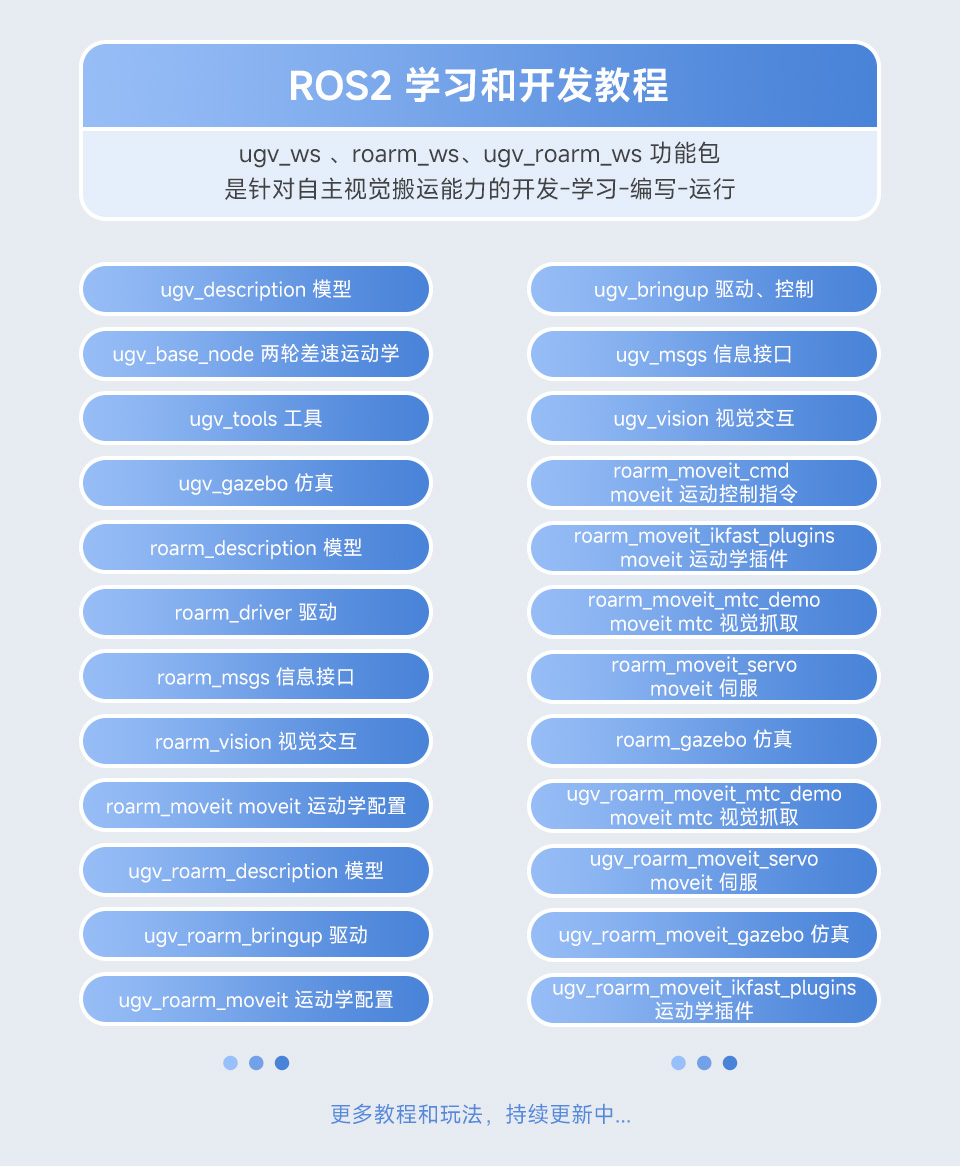
UGV ROS2 学习与开发教程功能包列表
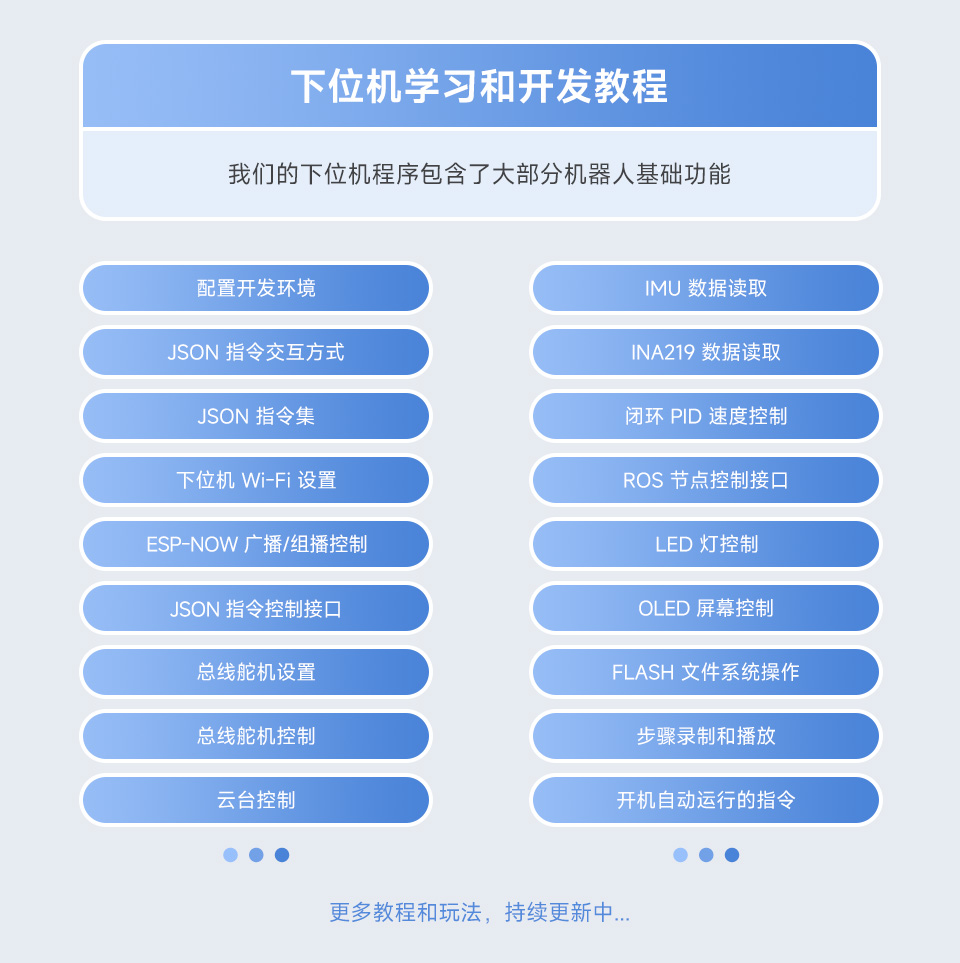
UGV 下位机学习与开发教程功能列表

开源全部例程
完整的双脑机器人技术栈

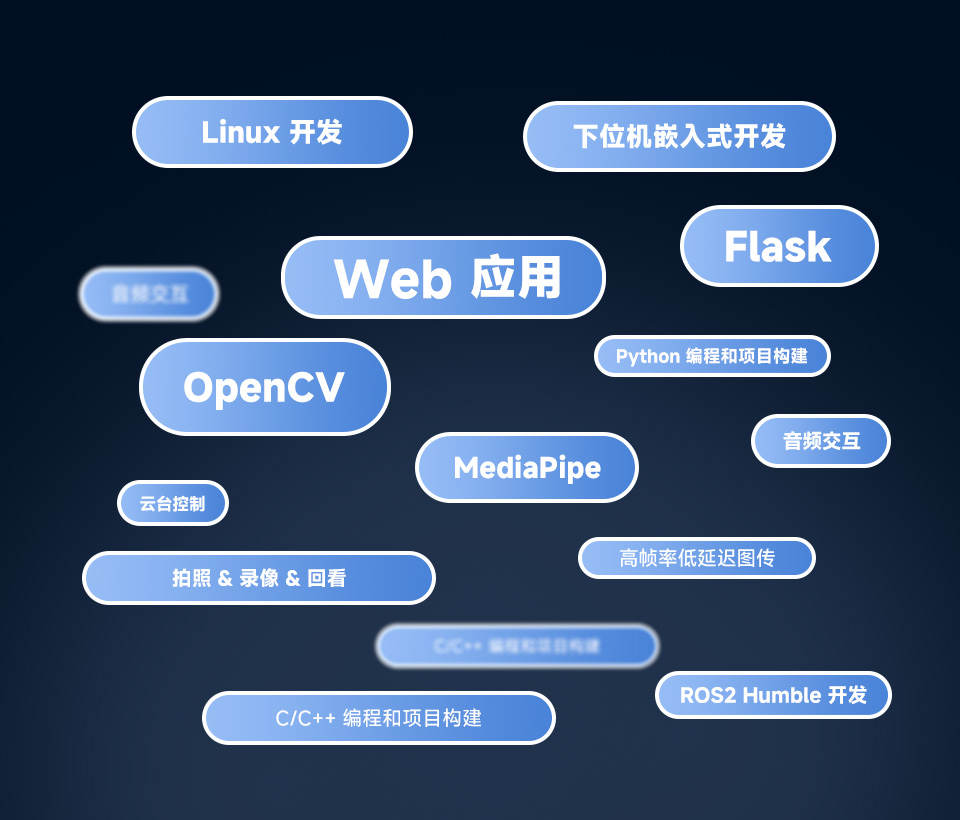
UGV 技术栈概览 Linux Python OpenCV ROS2

持久动力
研发探索不间断

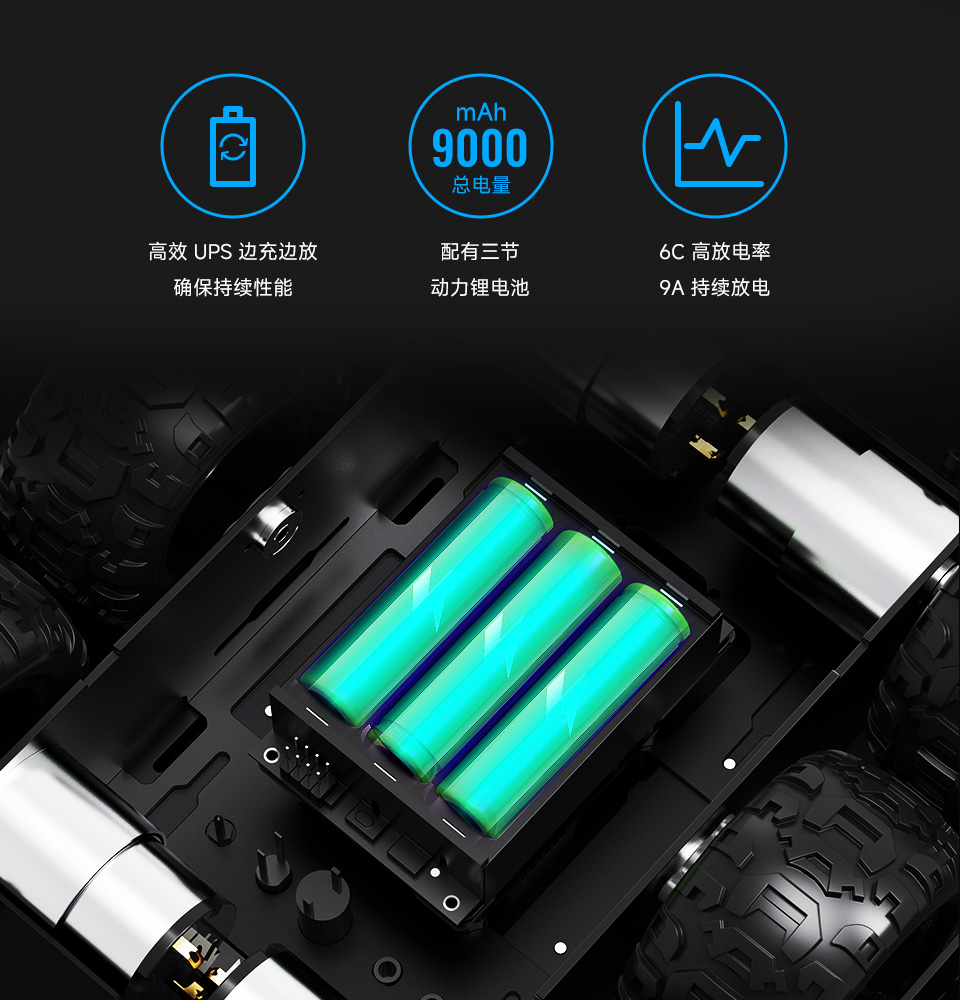
UGV 电池仓细节 9000mAh 锂电池组

大内部空间 续航加成

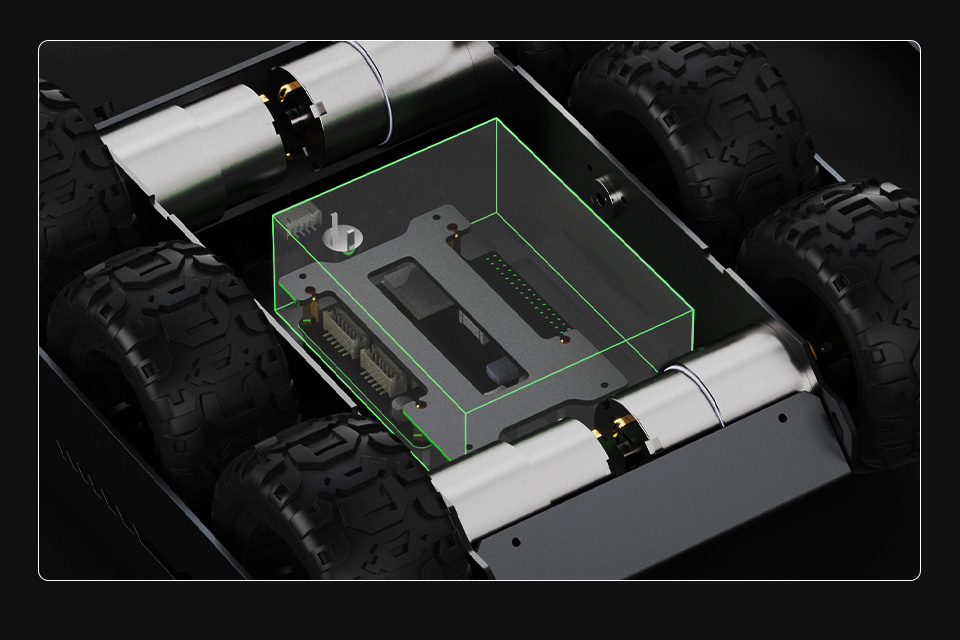
  • 如果您对续航时间有格外的要求,可以使用更大容量的带有 XH2.54 接口的锂电池组来替换 UPS 模块。
  • 具体的内部空间尺寸可以参考我们开源的图纸。

UGV 底盘内部大空间设计 支持自定义电池

坚固设计 平稳行驶

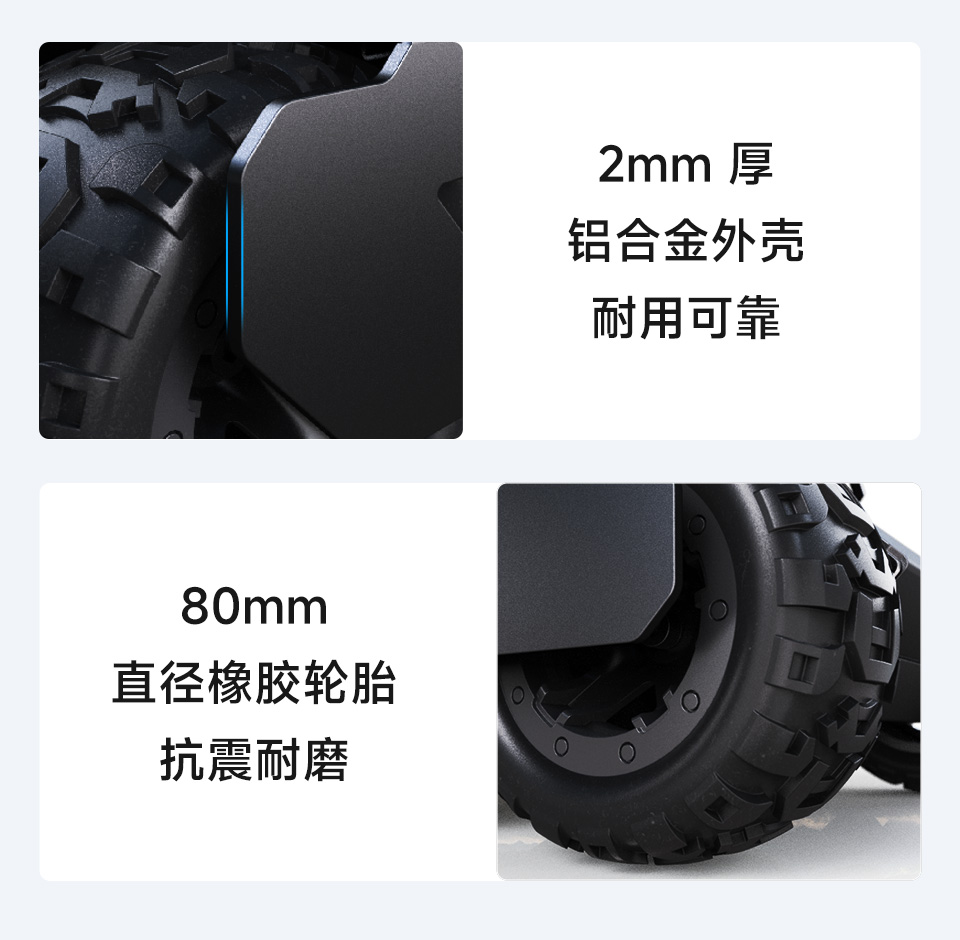
UGV 2mm 铝合金外壳与 80mm 橡胶轮胎细节

高速电机
+
高频 PID 闭环速度控制

下位机执行高频 PID 闭环速度控制,响应迅速,准确控速。
配有高速电机,默认速度可达 0.5m/s。

UGV Rover M2 机器人高速电机+高频 PID 闭环速度控制

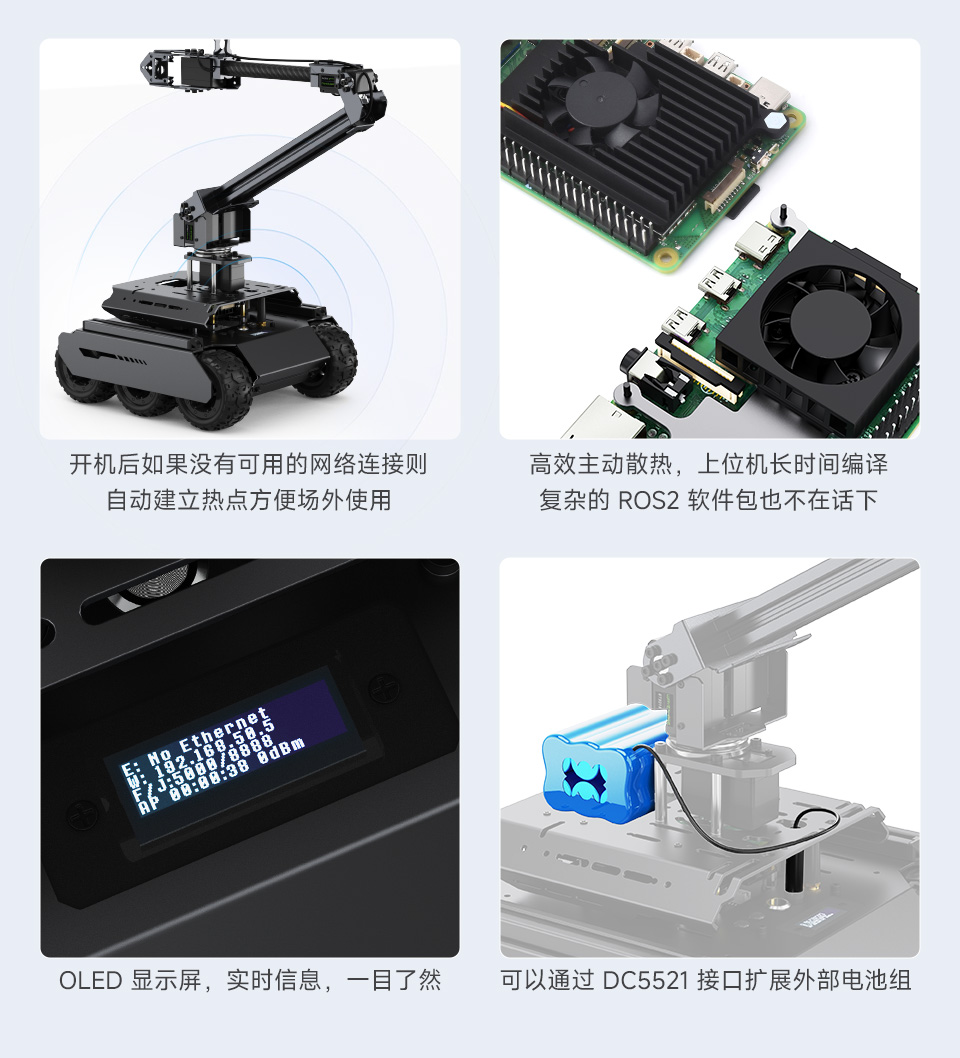
机身多种实用设计

UGV 自动热点,主动散热,OLED 屏幕显示和外接电池

多功能驱动板

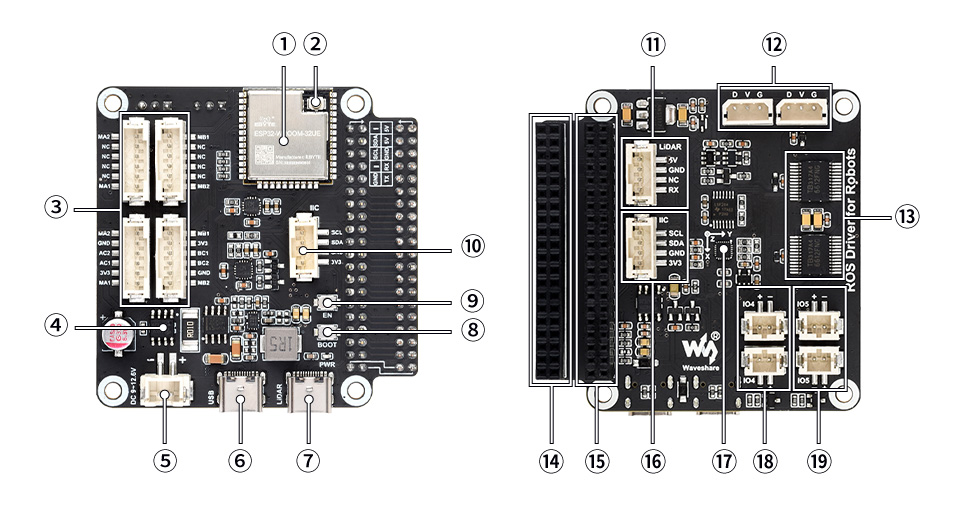
  • 专为双脑架构类型的机器人设计的下位机,板载主控 ESP32 模组,可通过串口、HTTP 请求、ESP-NOW 等通信协议进行控制,同时也包含了一个 Web 端界面用于机器人的一些基础控制。
  • ESP32 可负责承担机器人的底层计算,例如高频 PID 控制器控制车轮转速,高频的机械臂连杆逆解、位置插值计算、云台角度控制和 OLED 屏幕控制等工作。
  • ESP32 同时也负责读取各类传感器读数,例如 IMU (9 轴姿态传感器) 和 INA219 (电池电压检测),可以独立实现摄像头垂直稳定功能,有效为上位机节省计算资源和 IO 资源。

UGV 下位机驱动板接口定义图解

  1. 下位机主控模组 ESP32

  2. 下位机天线接口

  3. 电机控制接口

  4. INA219

    电池电压检测 IC

  5. 供电接口

  6. USB 通信/下载接口

  7. 雷达 USB 接口

  8. ESP32-IO0 按键

  9. ESP32-EN 按键

  10. I2C 设备接口

  1. 雷达串口接口

  2. 总线舵机控制接口

  3. TB6612FNG

    电机驱动 IC

  4. 上位机 40PIN 扩展接口

  5. 上位机连接接口

  6. I2C 设备接口

  7. ICM20948

    9 轴 IMU 姿态传感器

  8. 由 ESP32-IO4 控制的 12V 开关接口

  9. 由 ESP32-IO5 控制的 12V 开关接口

音频驱动板

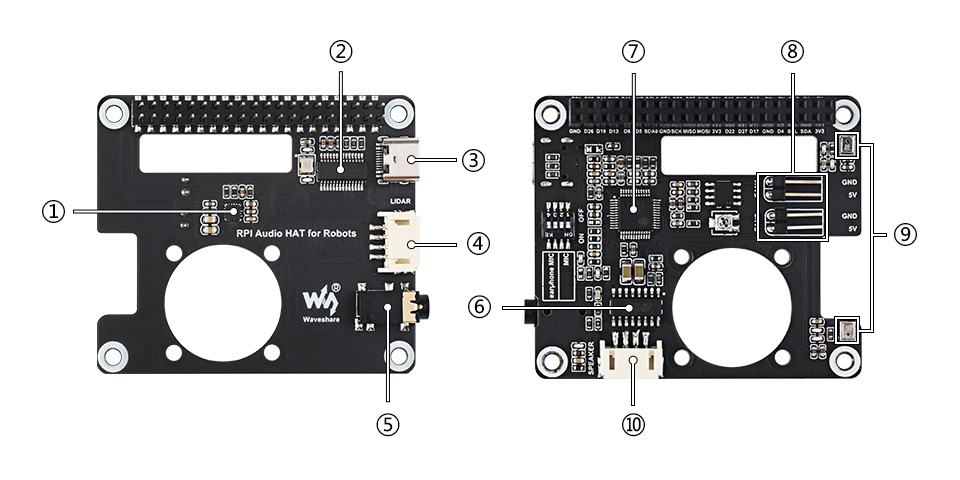
  • 专为机器人扩展上位机而设计的音频驱动板,基于 USB 接口设计,适用于树莓派 4B/5 等主板,多系统兼容。
  • 采用 SSS1629A5 音频控制芯片,提供了可靠的音频输入和输出功能,用户通过 USB 接口通信,免驱动,即插即用。同时,APA2068 音频功放芯片提供更高品质的音频放大,确保清晰和稳定地输出音频信号。
  • 集成 FE1.1S USB 2.0 HUB 集线器芯片和 CH340 芯片,可用于将雷达等串口外设的数据通过 USB 线发送给上位机,不会占用太多上位机资源。

UGV Rover M2 机器人音频驱动板接口定义图解

  1. 用于雷达串口转 USB 的 IC

  2. USB HUB IC

  3. Type-C 接口

  4. 雷达串口接口

  5. 3.5mm AUX 音频接口

  6. APA2068KAI-TRG

    音频放大 IC

  1. SSS1629A5

    音频控制 IC

  2. 散热风扇供电接口

  3. 板载双声道麦克风

  4. 双声道扬声器接口

产品展示

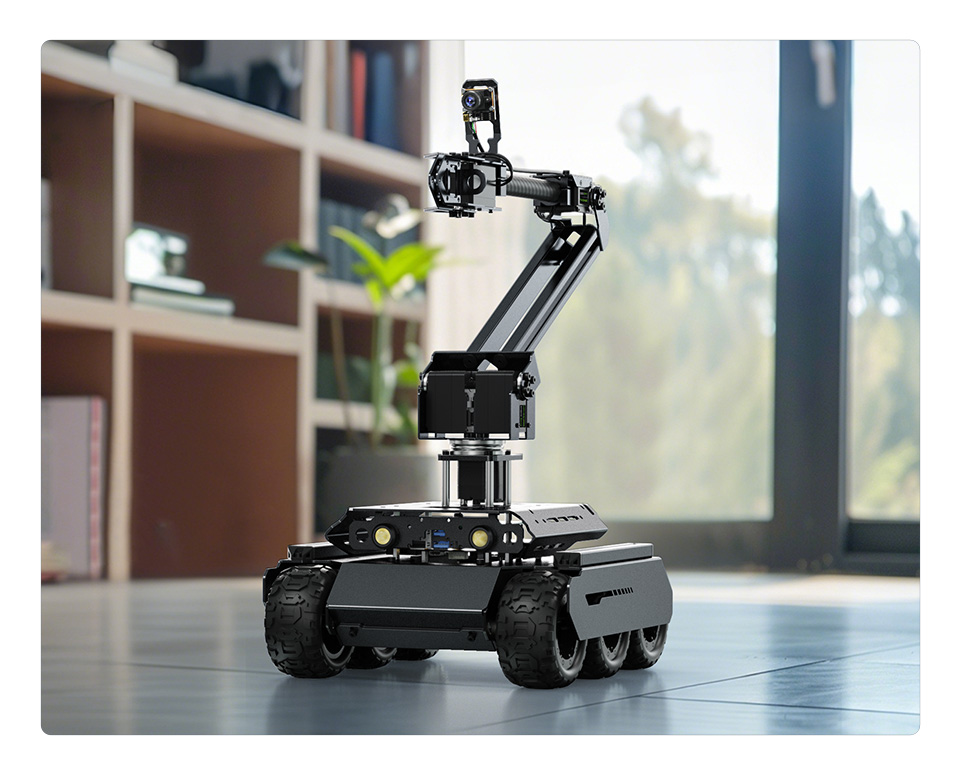
UGV Rover M2 室内场景实拍

产品尺寸

UGV Rover M2 机器人产品尺寸

资料及服务

微雪资料及服务

  • 认准微雪正品
  • 专业技术支持
  • 丰富的资料教程
  • 用户手册
  • 原理图
  • 示例程序
  • 开发资料
(例程资料以链接中实际给出的为准)

资料路径:docs.waveshare.net/UGV-ROVER-M2

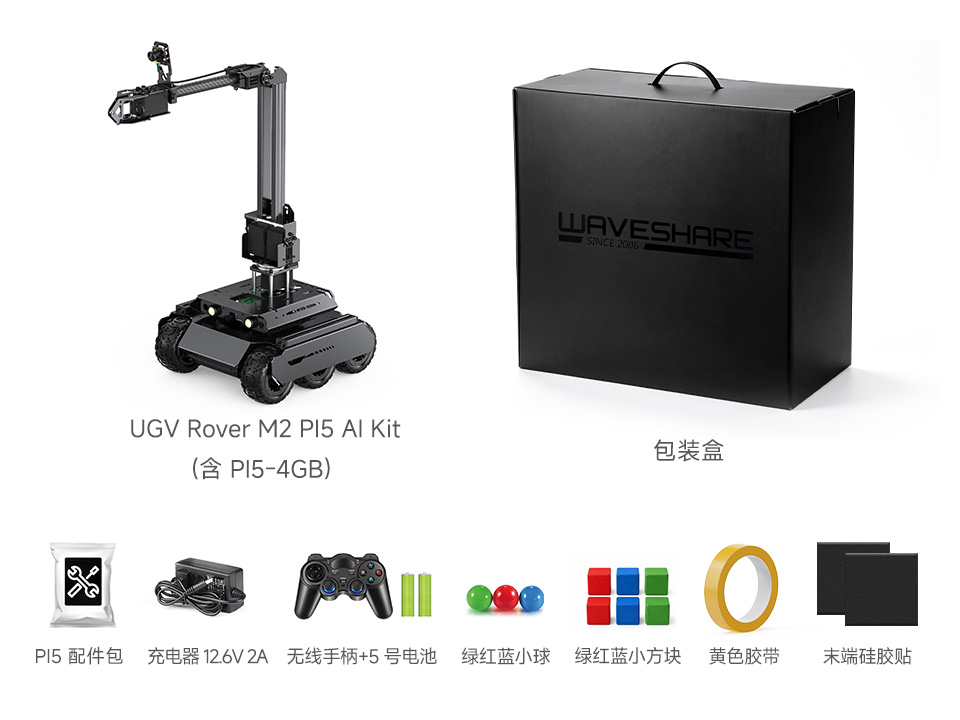
配置清单

UGV Rover M2 PI5 AI Kit

UGV Rover M2 PI5 AI Kit 配置清单

型号-
品牌微雪电子/WAVESHARE
brand微雪电子/WAVESHARE
型号UGV Rover M2 PI5 AI Kit
适用主板树莓派 4B、树莓派 5
配置选择含主板及配件包、不含主板,仅配件包
库存状态现货
发货地广东 · 深圳

1. 所有商品均为原厂正品,可提供规格书与出厂批次信息。

2. 收到货 7 天内,未拆封且不影响二次销售可无理由退换。

3. 15 天内非人为损坏免费保修,超期提供有偿维修。

4. 批量采购、BOM 配单、国产替代方案请联系客服:0310-6666878。
原厂正品保障
77天无理由退换
1515天免费保修
专业技术支持
顶部